Contexto
FPM: resolución por apertura sintética, y lo que agrega el color
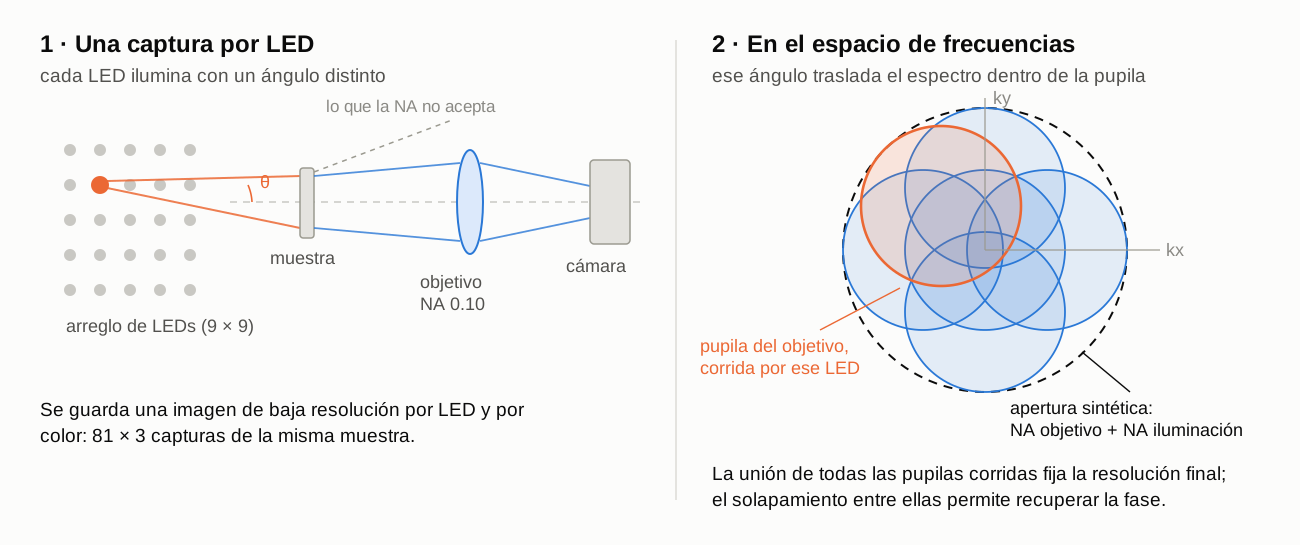
- Resolución de alta NA con campo de bajo aumento, y fase cuantitativa: el número de cada píxel es un retardo en radianes, convertible a camino óptico — no un contraste cualitativo.
- El hardware del laboratorio es un arreglo RGB secuencial (630 / 530 / 470 nm): una captura por posición y por color.
- La idea propia del proyecto: con tres φ(λ) del mismo objeto, desenvolver la fase por longitud de onda de batido y ajustar una curva de dispersión n(λ). Nada en la bibliografía que revisamos (37 papers curados) lo cubre aplicado a FPM.
Contexto
El pipeline existe de punta a punta, no es un plan
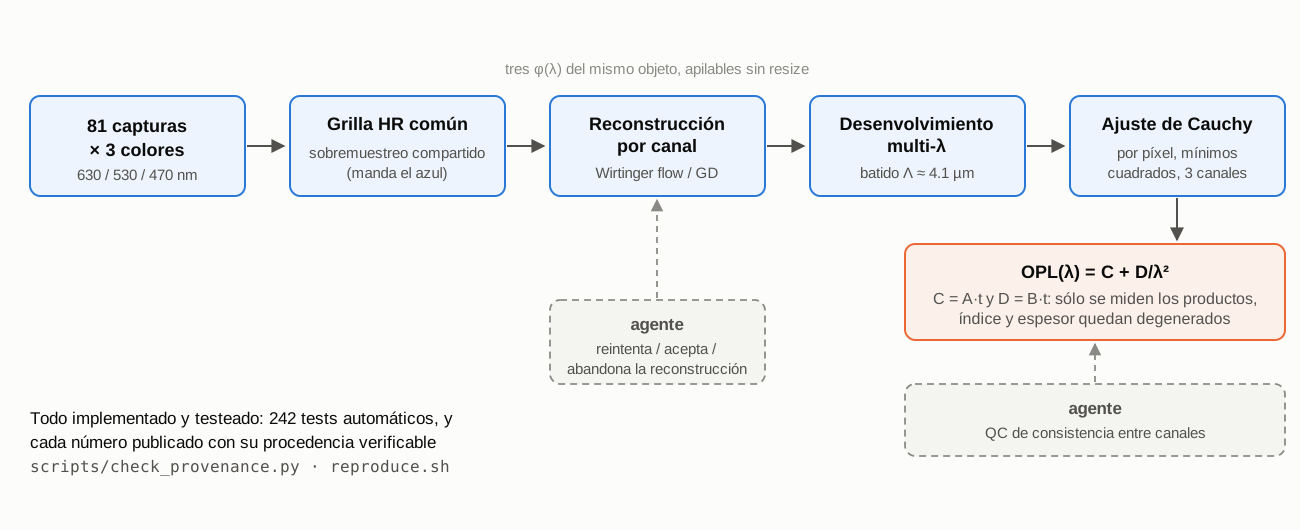
- Registro geométrico: el sobremuestreo depende de λ y los tres canales no caían en la misma grilla HR. Con un factor compartido (manda el azul) salen apilables sin ningún resize.
- Reconstrucción: Wirtinger flow por canal, más un solver por descenso de gradiente con pérdida de amplitud y k continuo (sin redondeo al bin de FFT).
- Hallazgo teórico propio: n(λ) y espesor son degenerados, sólo se miden los productos A·t y B·t. Y dos agentes cierran el lazo: uno reintenta / acepta / abandona, otro hace QC entre canales.
242 tests automáticos; cada número publicado con procedencia verificable (check_provenance.py, reproduce.sh).
Validación sintética
El solver necesita contraste de amplitud, y las muestras que nos interesan no lo tienen
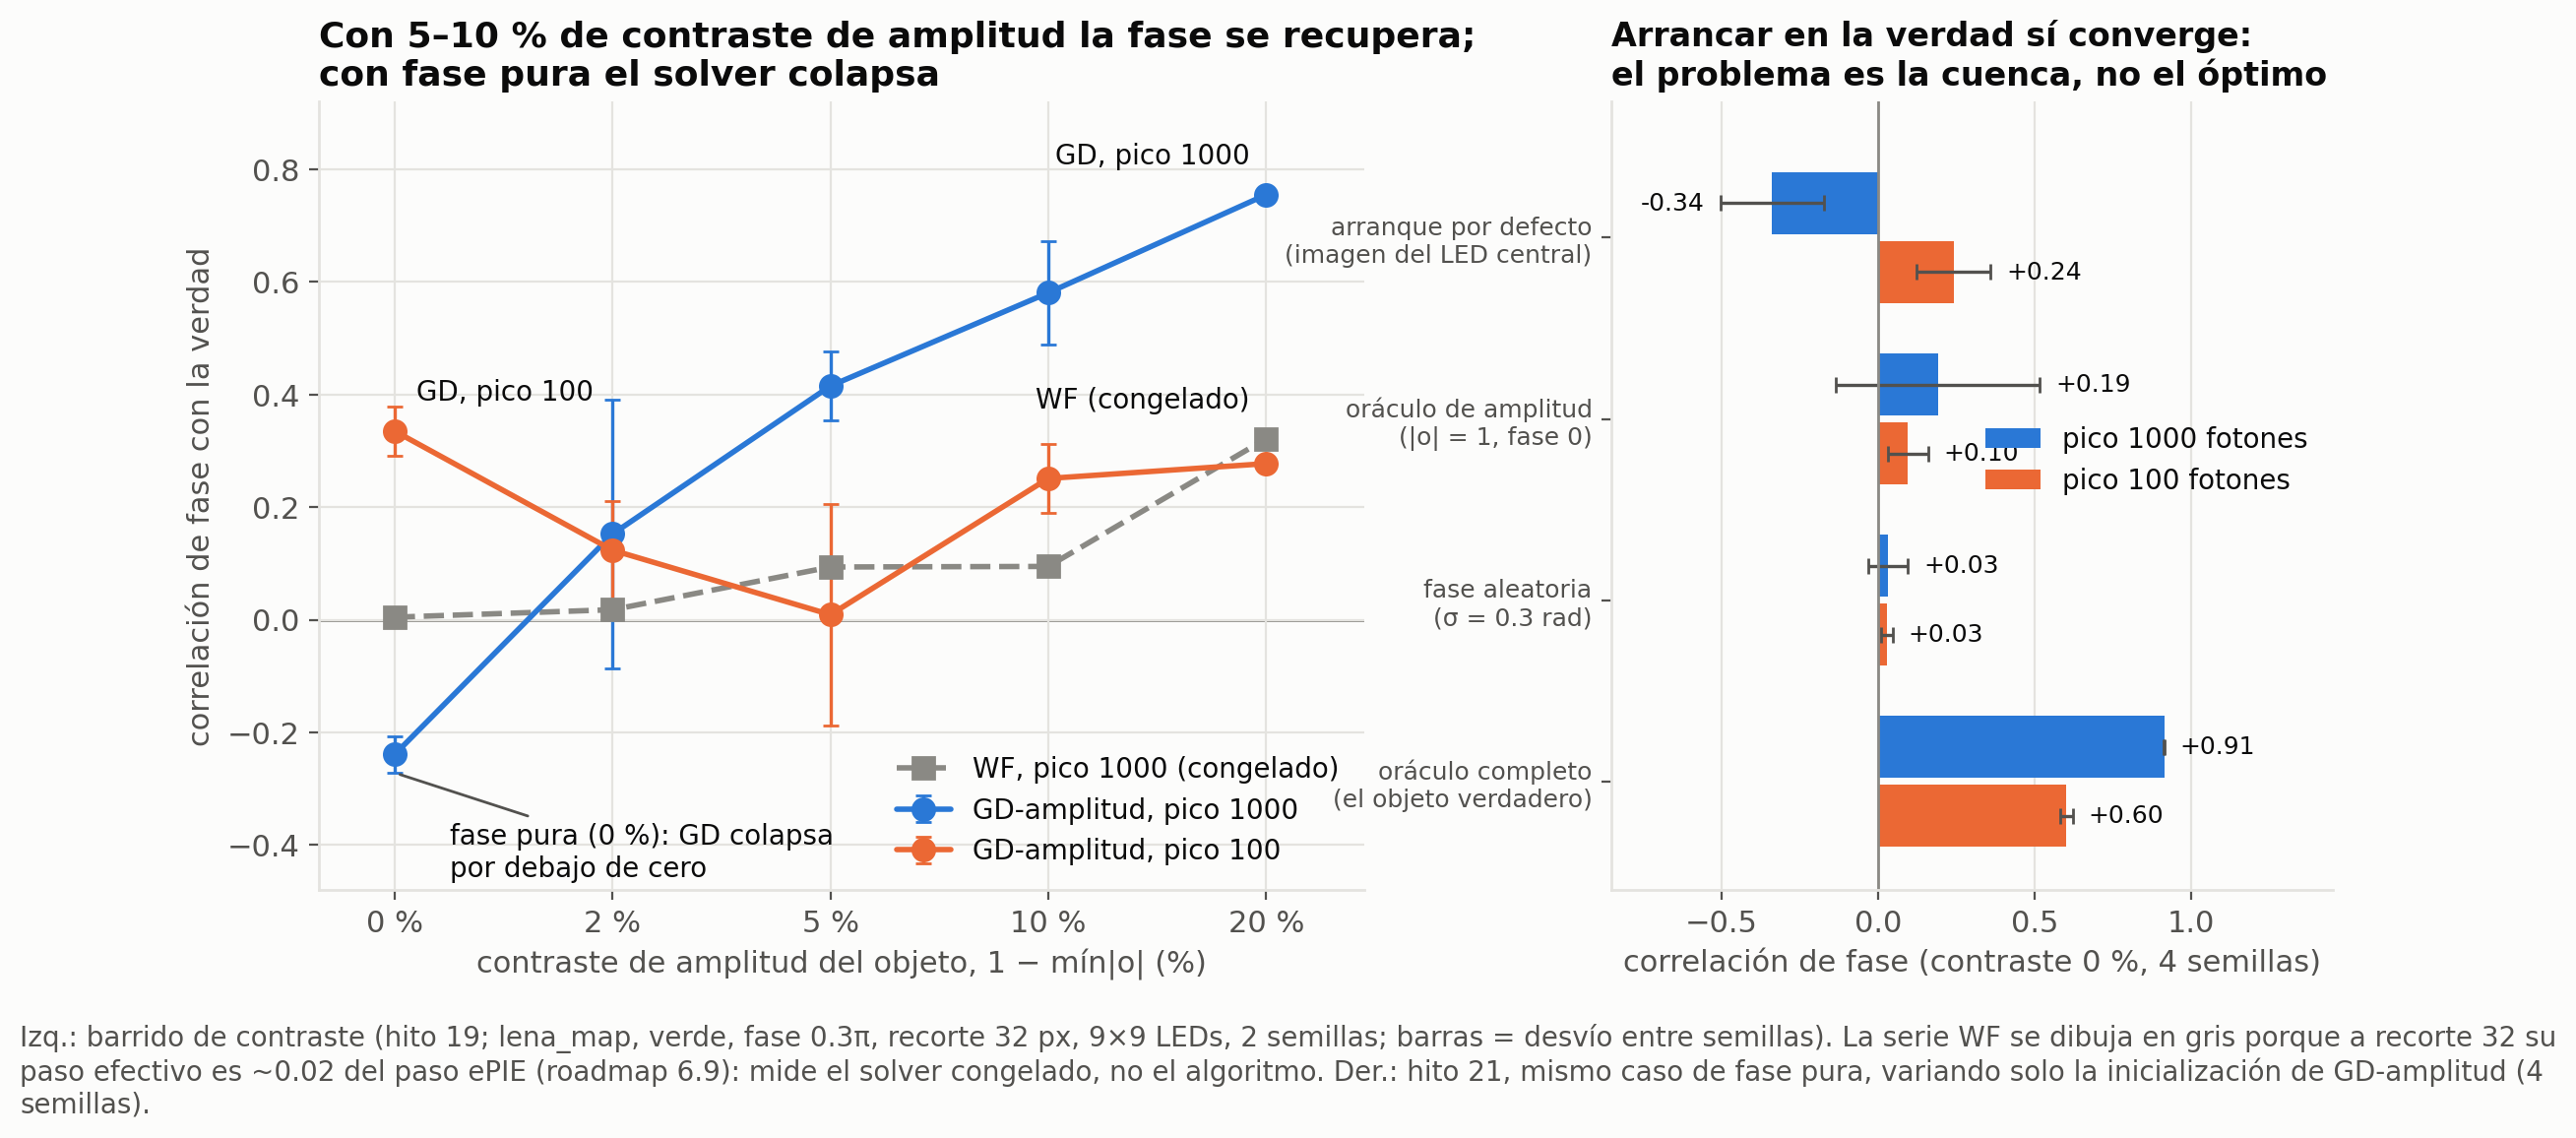
- Con fase fija 0.3π, la correlación de fase cae con el contraste: 20% → 0.75, 10% → 0.58, 5% → 0.42, 2% → 0.15.
- En contraste cero (fase pura) se vuelve negativo, −0.24. El óptimo está bien: el problema es desde dónde arranca — arrancando en la verdad converge a 0.91.
- Se arregla inicializando con la fase de TIE: 0.39 → 0.99. Es un límite de estos solvers en este régimen, no de FPM; y las muestras que queremos mirar están justo ahí.
contraste = 1 − mín|A|, con el máximo normalizado a 1.
Validación sintética
Fase débil no se recupera, y por encima de π la métrica deja de medir
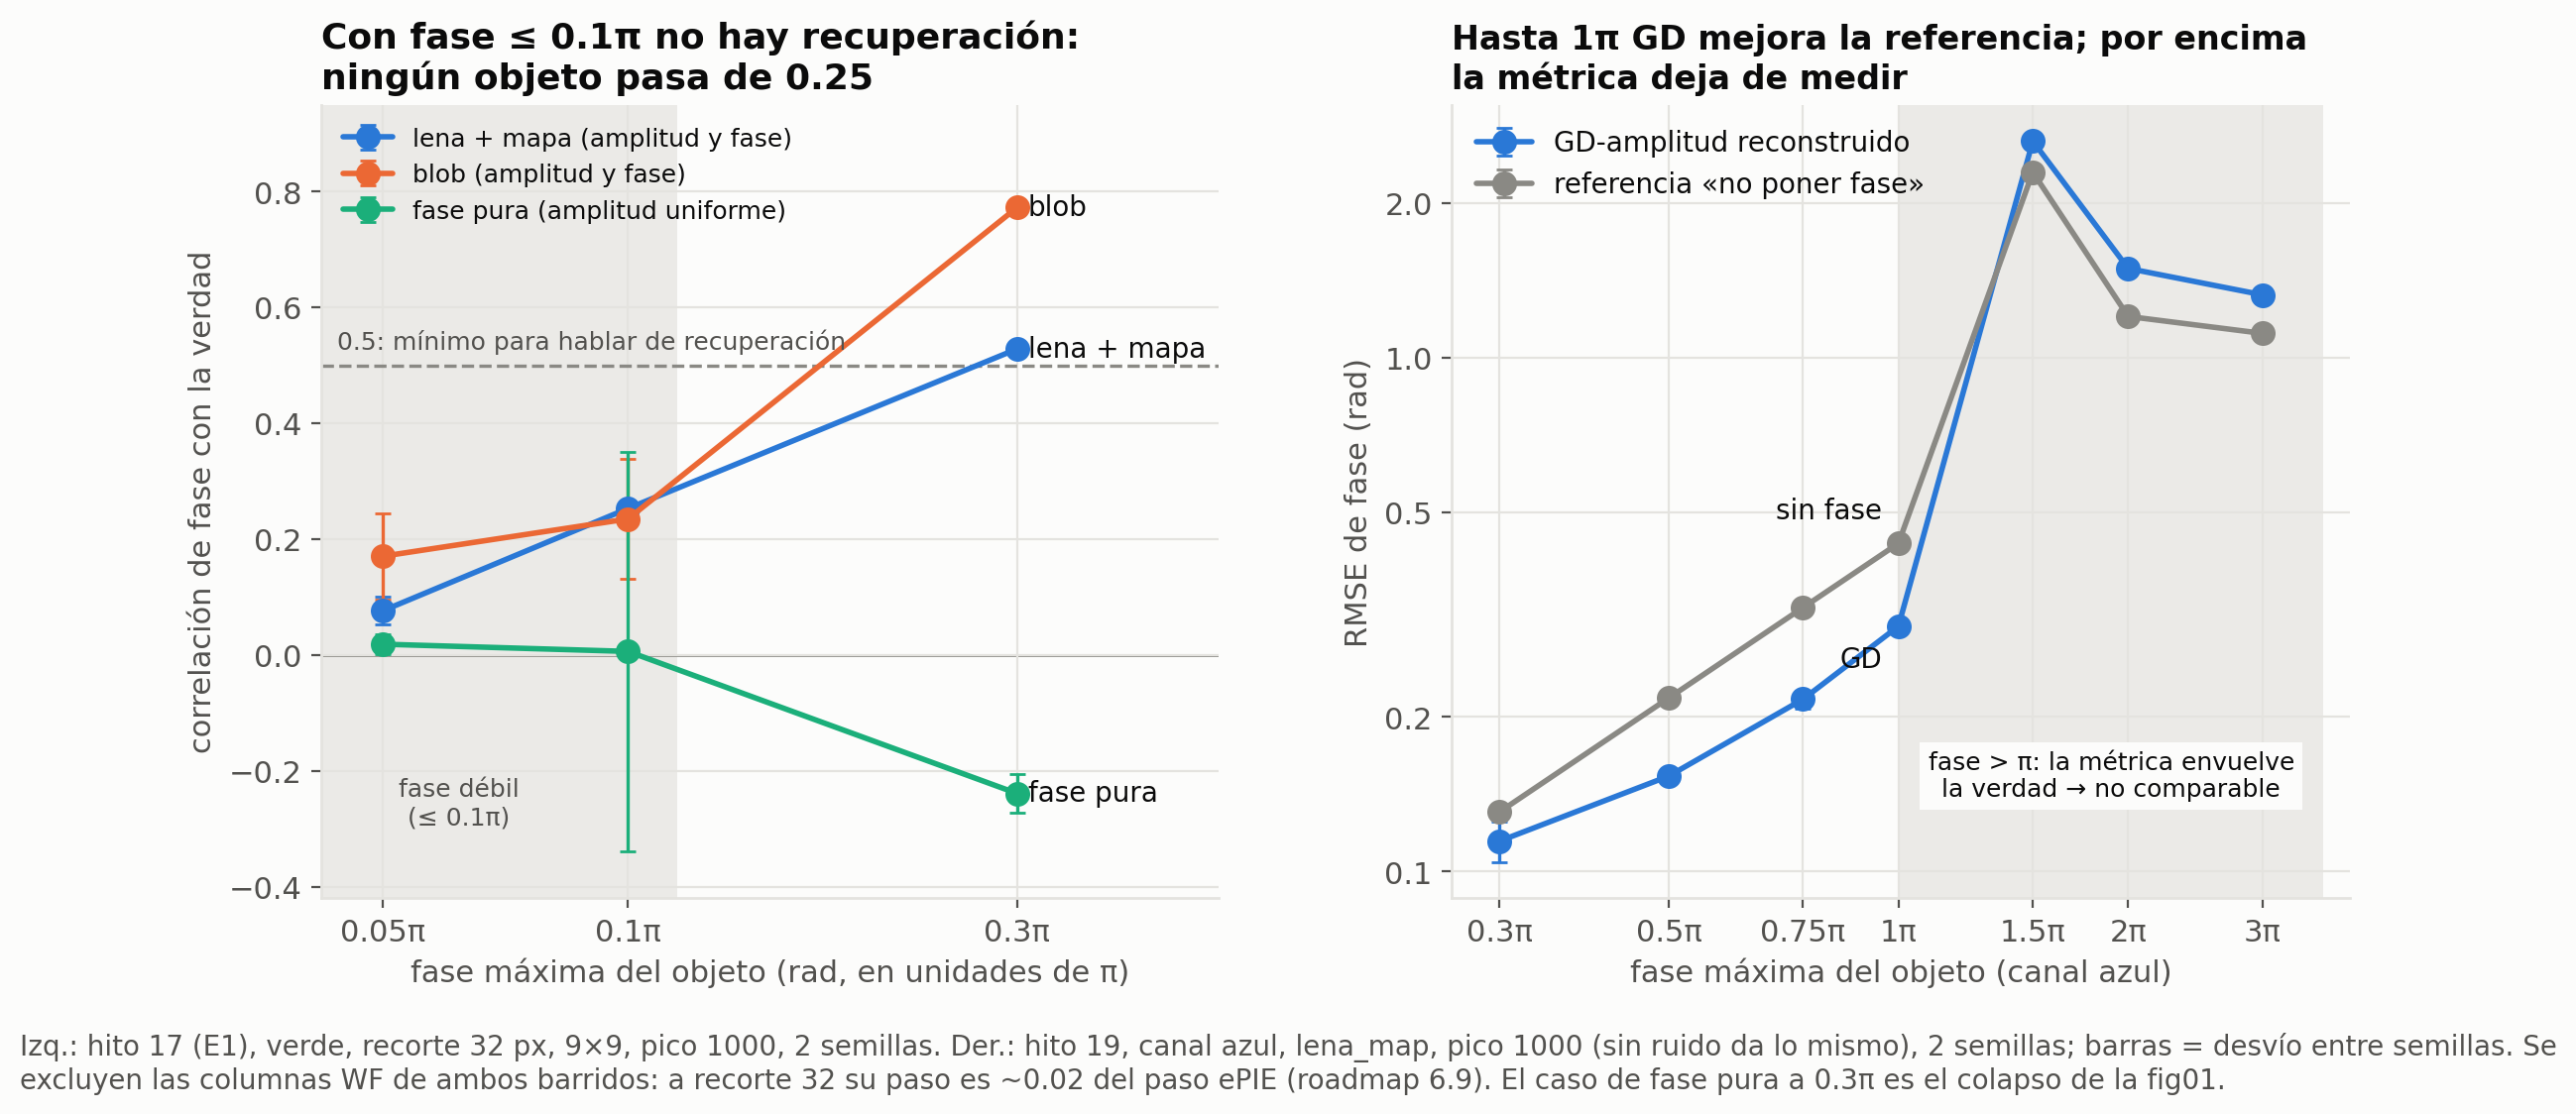
- Con φmax ≤ 0.1π ningún solver pasa de ~0.25 de correlación, en ningún objeto ni nivel de fotones.
- La correlación sobrestima: a 0.05π el RMSE del resultado (0.097) es peor que el de poner fase cero en todos los píxeles (0.022).
- El aporte novedoso vive arriba de π y el solver no llega ahí: por eso el desenvolvimiento multi-λ se valida con fase inyectada, aparte del solver, y se dice explícitamente.
φmax = retardo máximo del objeto; 0.1π ≈ 26 nm de camino óptico a 530 nm.
Validación sintética
La posición de los LEDs es la incógnita dominante con hardware real
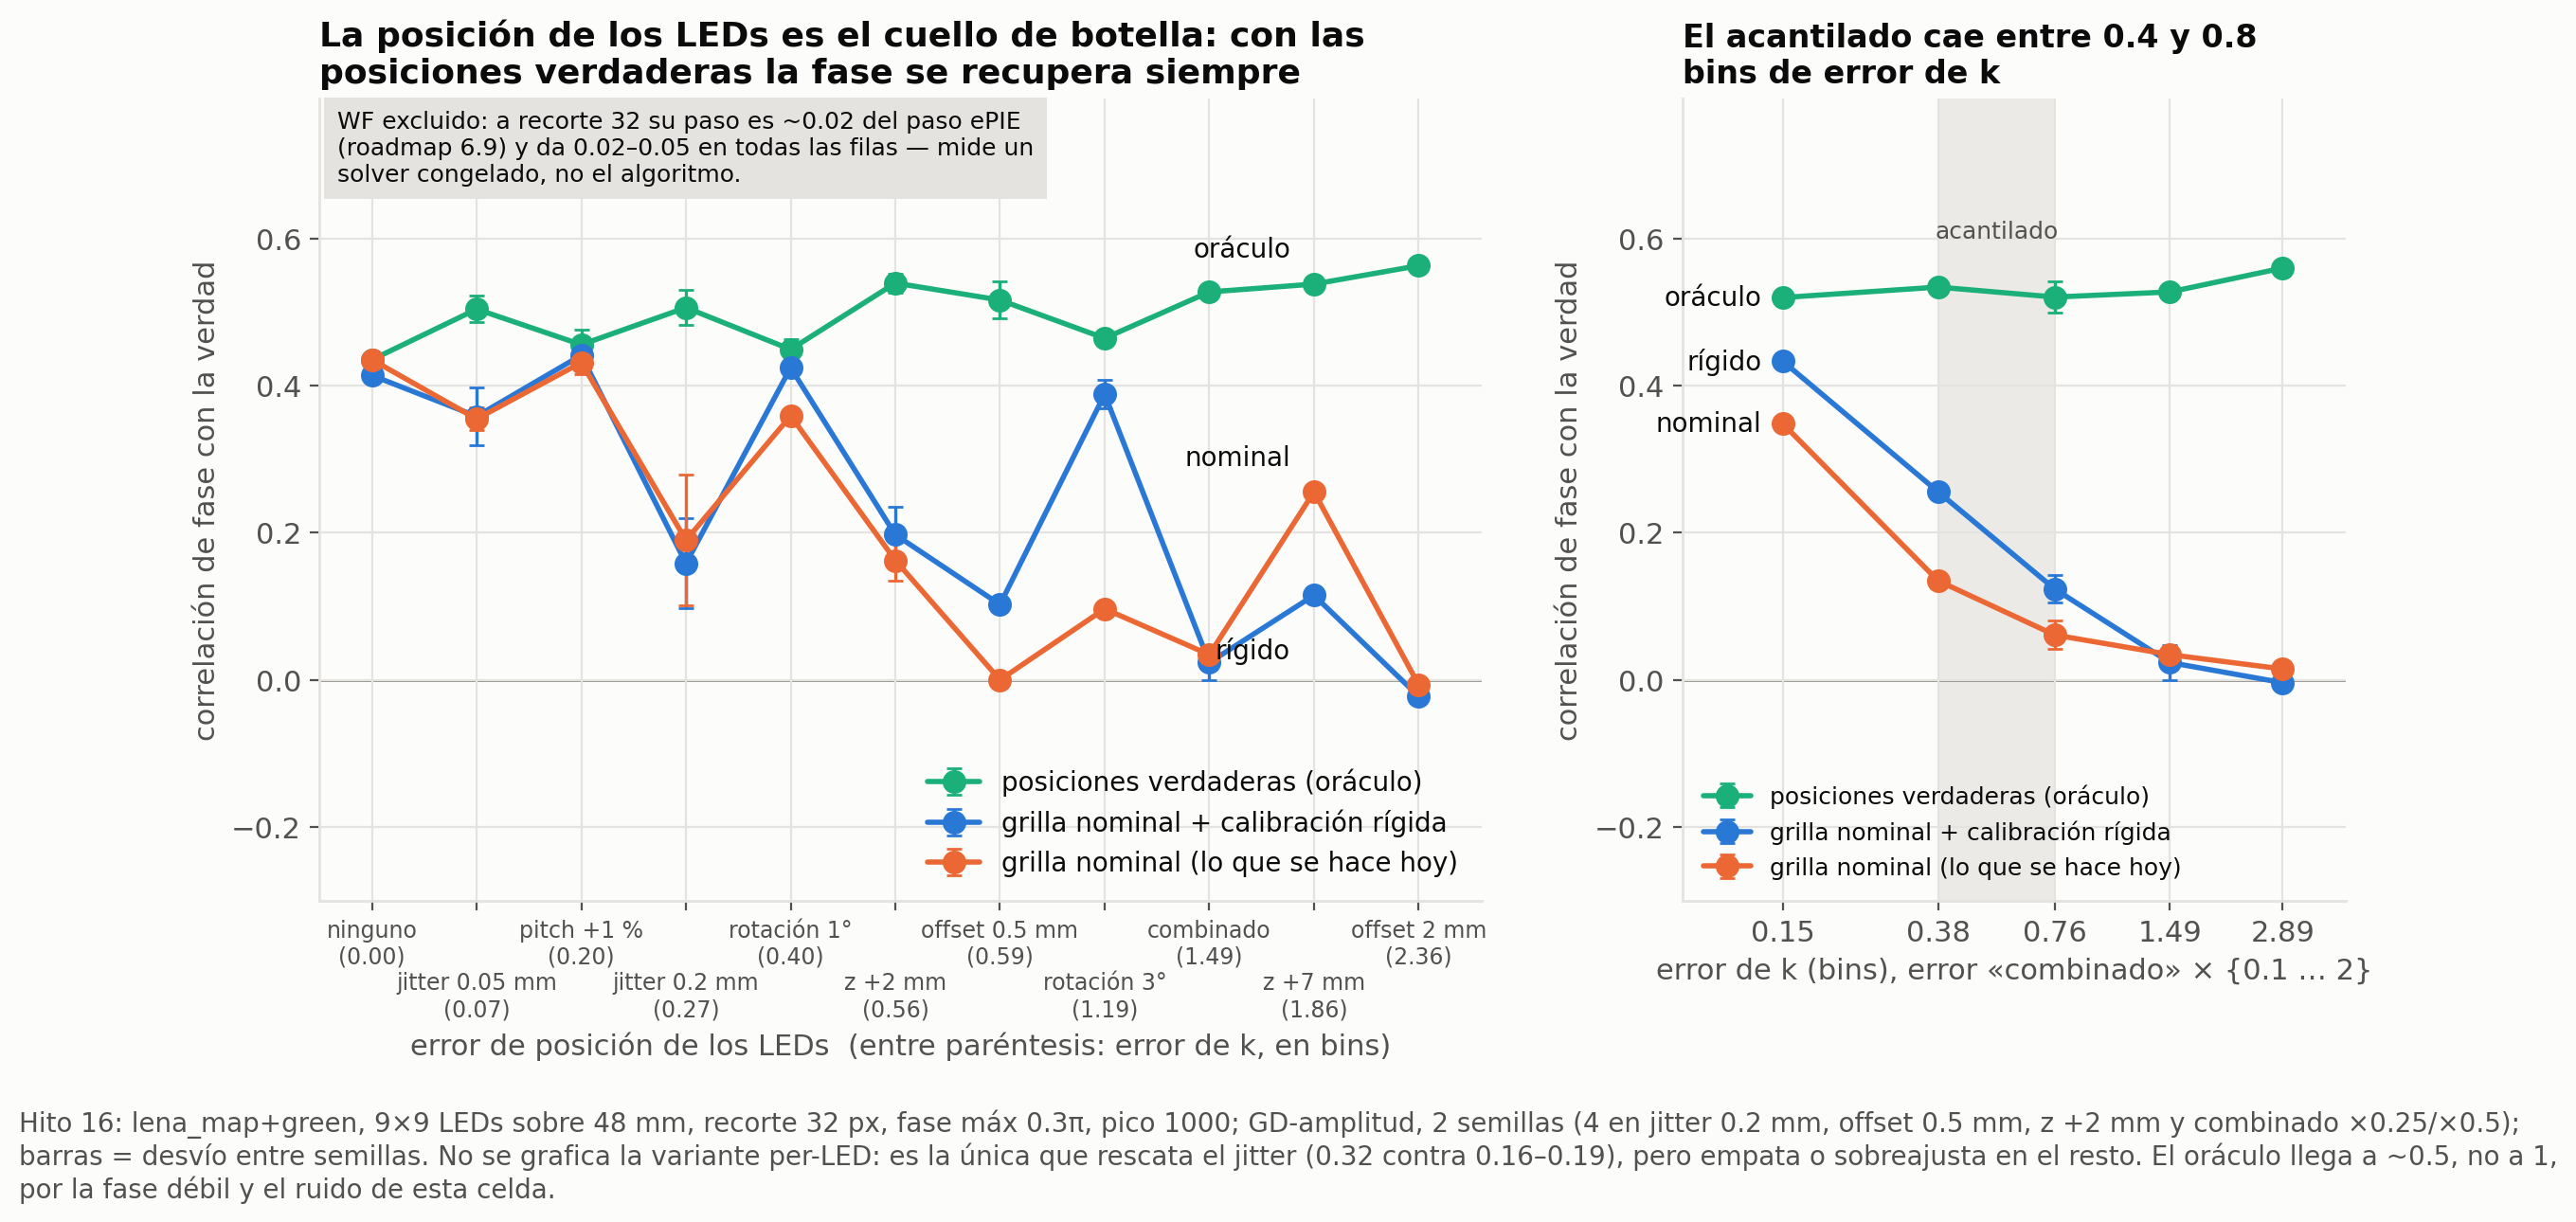
- Barrido sintético de geometría (jitter, offset global, error de z) con calibración nominal / rígida / per-LED / oráculo (= reconstruir con las posiciones verdaderas: el techo alcanzable).
- Jitter 0.2 mm: sólo per-LED rescata algo (0.32 ± 0.05 contra 0.16–0.19; oráculo 0.51). Offset 0.5 mm: la rígida baja el error de k pero no recupera la fase (0.10 contra 0.52).
- Redondear k al bin de FFT baja la correlación de 0.75 a 0.08: la posición manda más que el operador. En sintético la geometría manda — en los datos reales (slide 14) no se va a sentir.
Números de GD-amplitud, no de WF: la columna WF está excluida por el paso congelado (slide 10). 1 bin de error de k = un paso de la grilla de frecuencias; el acantilado cae entre 0.4 y 0.8 bins.
Validación sintética
Acoplar los tres canales sí gana, pero sólo si se filtran los envolvimientos espurios
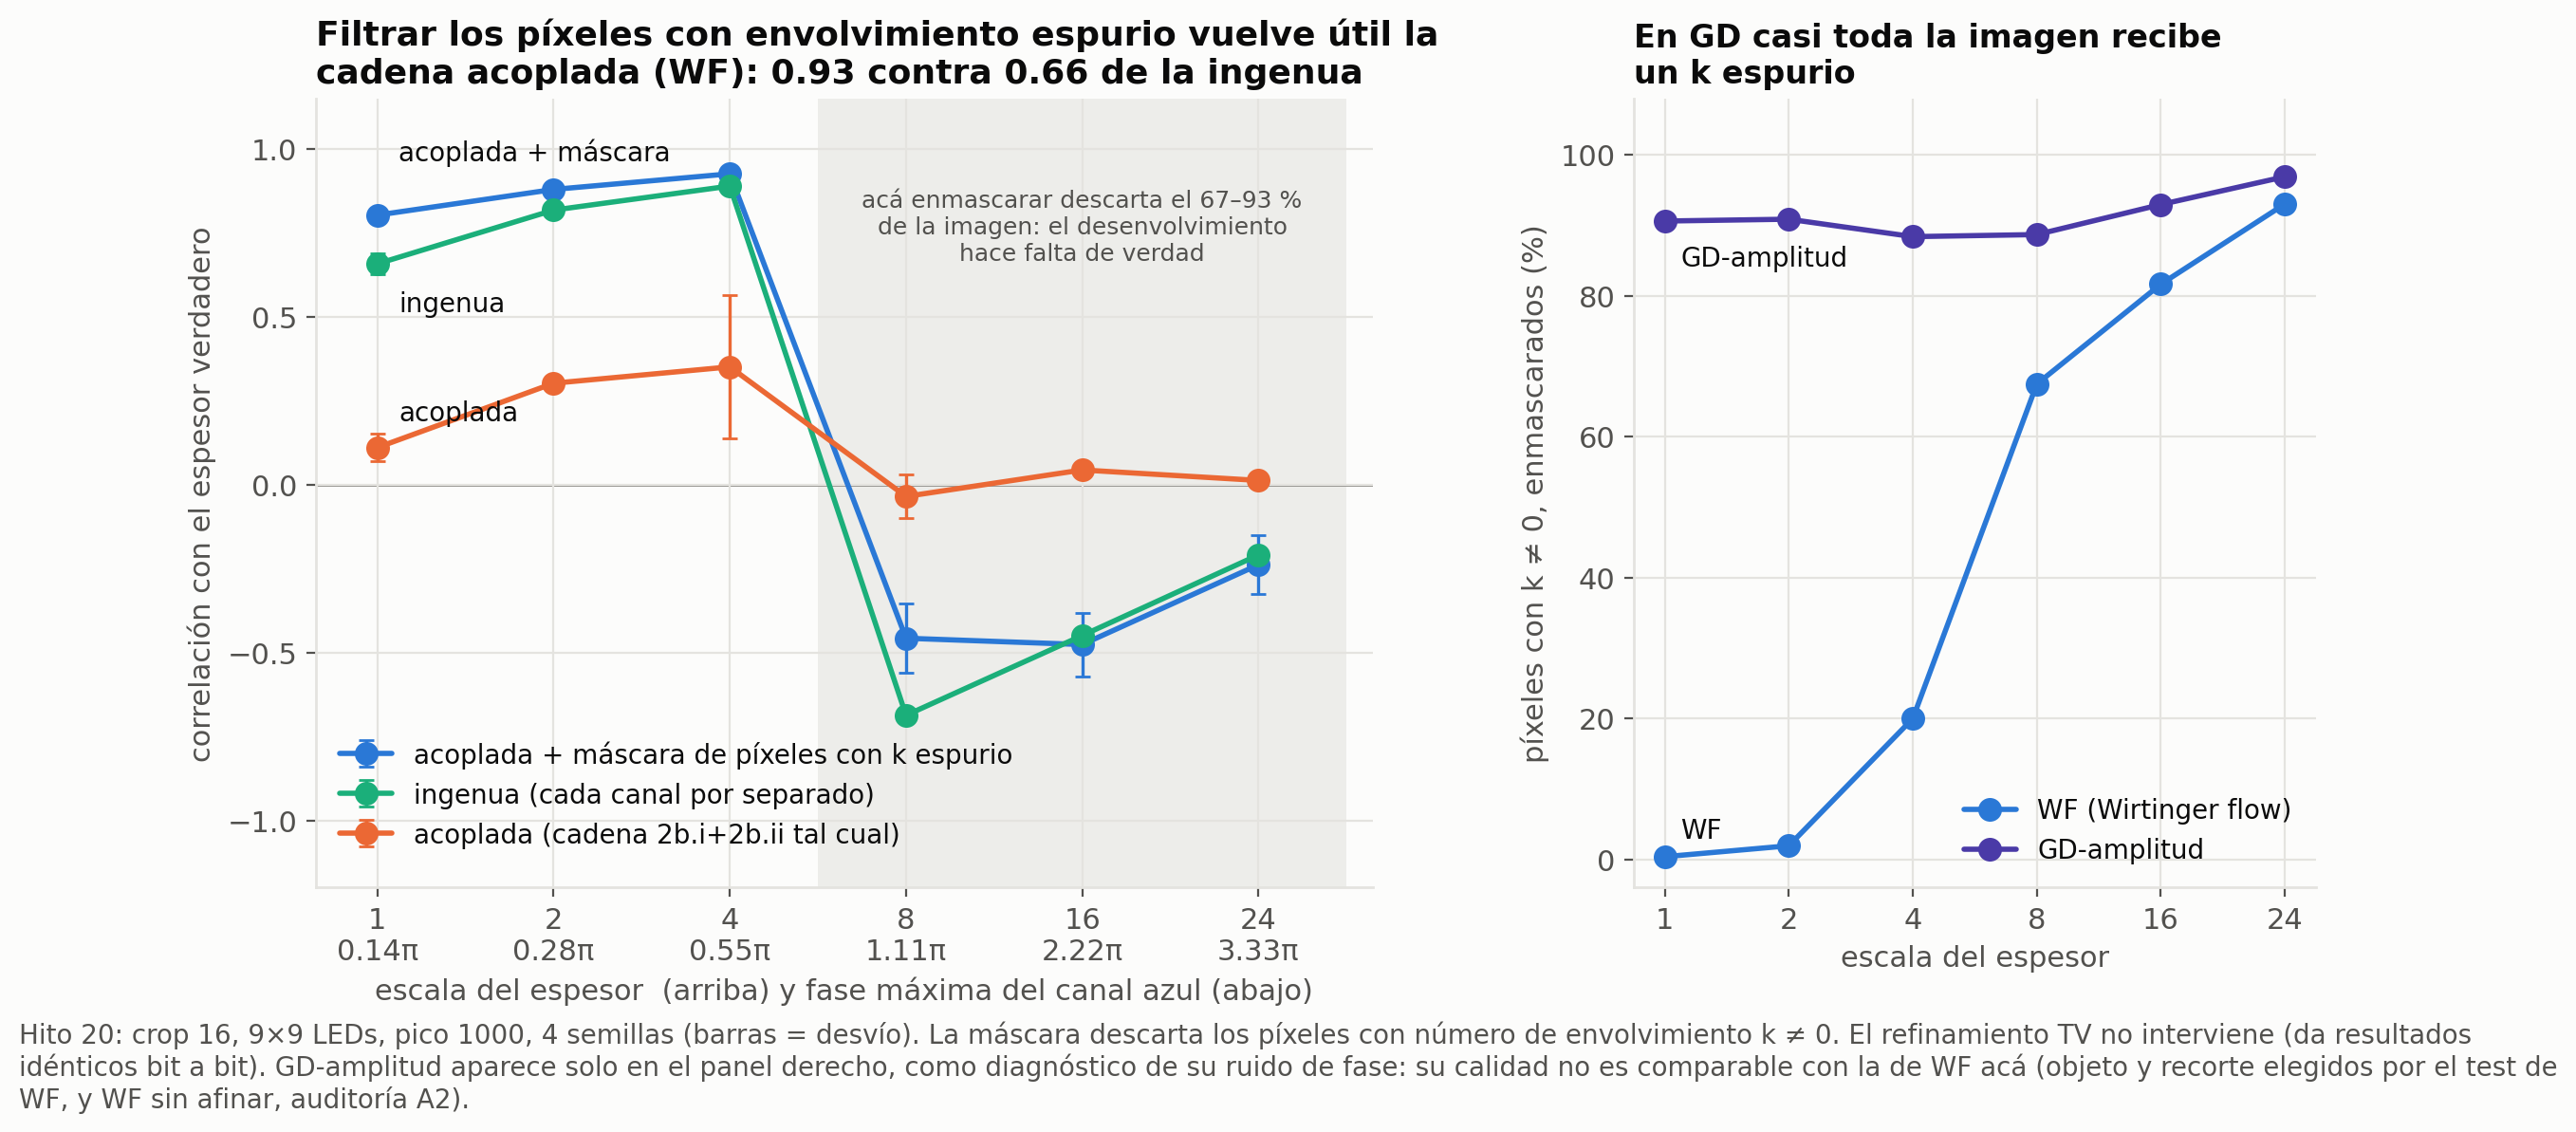
- Cadena acoplada completa de punta a punta con el solver real, 4 semillas.
- Sin filtrar, acoplar pierde contra el baseline ingenuo (0.11/0.30/0.35 contra 0.66/0.82/0.89 en escalas 1/2/4): un puñado de píxeles con envolvimiento espurio domina el Pearson.
- Filtrando esos píxeles (≤20% de la imagen) acoplar gana limpio: 0.80 / 0.88 / 0.93. Y
pair_disagreementya se calcula como confianza por píxel y nadie lo usa.
Se mide la correlación del mapa de espesor con el verdadero, no fase ni resolución. Escala del espesor = cuántas veces se agranda la señal de OPL; a escala 8 enmascarar ya tira señal real. El 183x del informe es reducción de error de espesor con fase inyectada, y el Pearson es insensible a escala y offset.
Campaña real · los dos errores de método
Datos reales: la referencia con la que medíamos calidad no podía validar nada
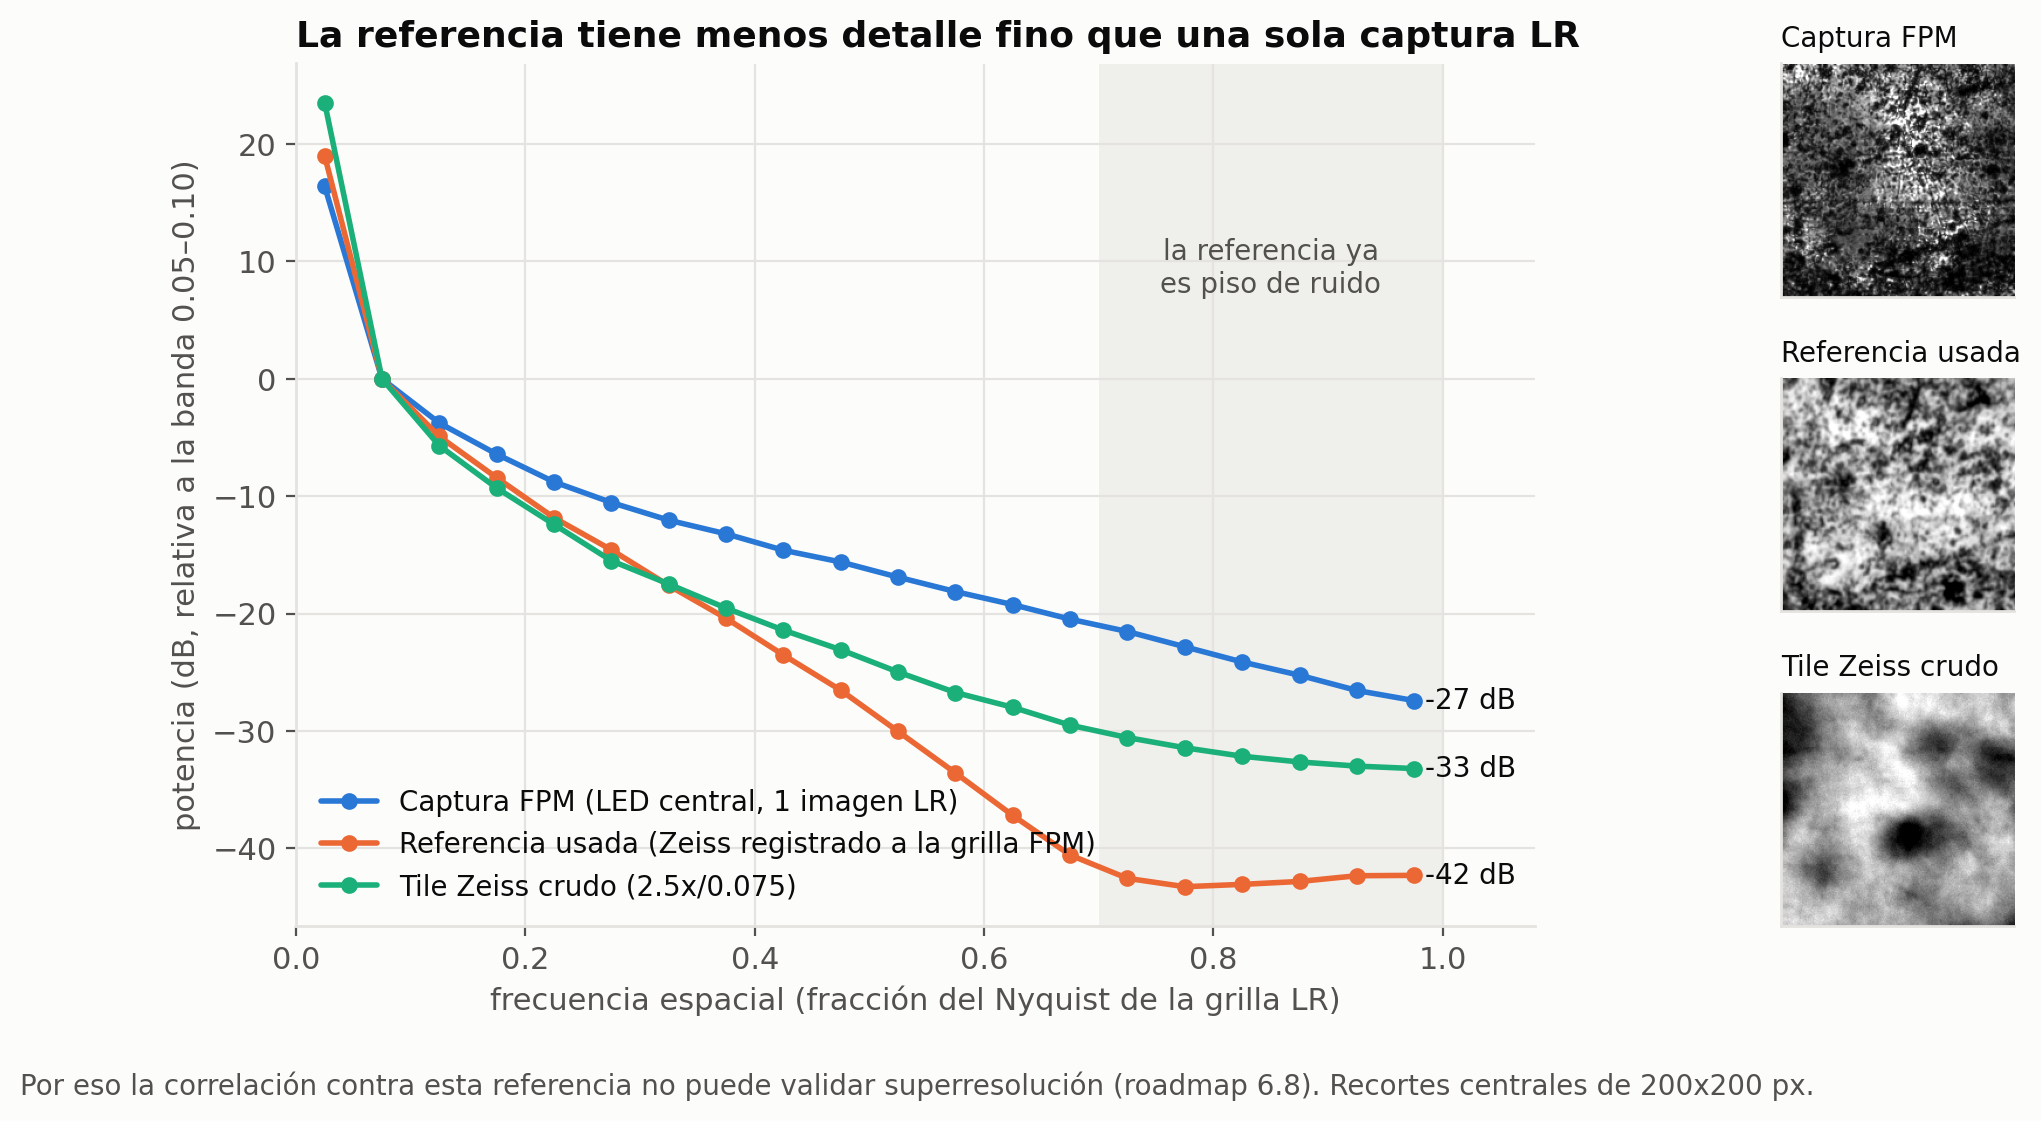
- Sin ground truth validábamos contra una imagen "de alta resolución": es un tile Zeiss 2.5x/0.075, 2.344 µm/px.
- La captura FPM mantiene señal hasta el Nyquist LR — la máxima frecuencia que la grilla de la cámara puede representar — con −27 dB en el borde; la referencia toca un piso de −43 dB desde ~0.7 de ese límite.
- O sea: no puede validar superresolución, ni la resolución LR completa. La "mejor reconstrucción" (0.727) era la foto LR sobremuestreada.
- Segundo error: el objetivo estaba mal en todas las corridas reales (2.5x/0.07 en vez de 2x/NA 0.10). Corregido, y casi no cambió nada.
Campaña real · los dos errores de método
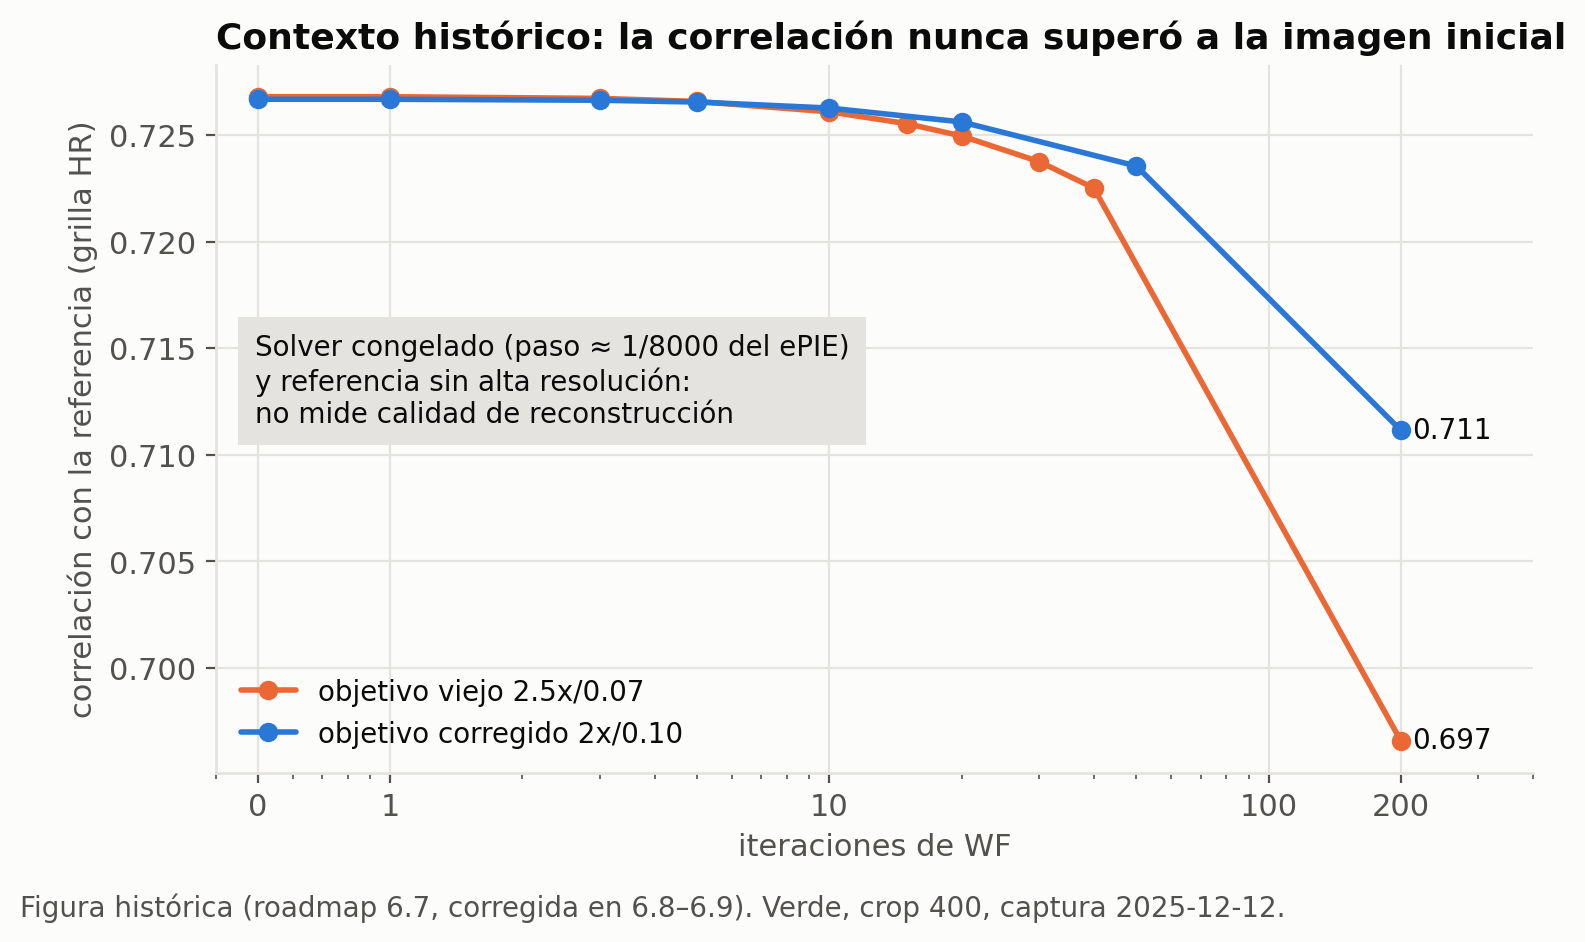
La curva "más iteraciones, peor resultado" no medía el solver
- Curva reproducible en 4 puntos: la correlación contra la referencia bajaba monótonamente con las iteraciones (0.725 → 0.721 → 0.697 → 0.602) mientras el residuo interno seguía mejorando.
- Primera lectura: semi-convergencia — fenómeno real en problemas inversos mal condicionados: primero mejora y después empeora.
- Pero un barrido fino puso el máximo en la iteración 0, antes de cualquier paso del solver: es deriva de un solver congelado medida contra una referencia ciega.
- Lo que sí se sostiene:
convergence_summaryno es un proxy confiable de precisión real sobre datos reales.
Campaña real · los dos errores de método
El solver estaba congelado: paso efectivo ~1/8000 del paso ePIE
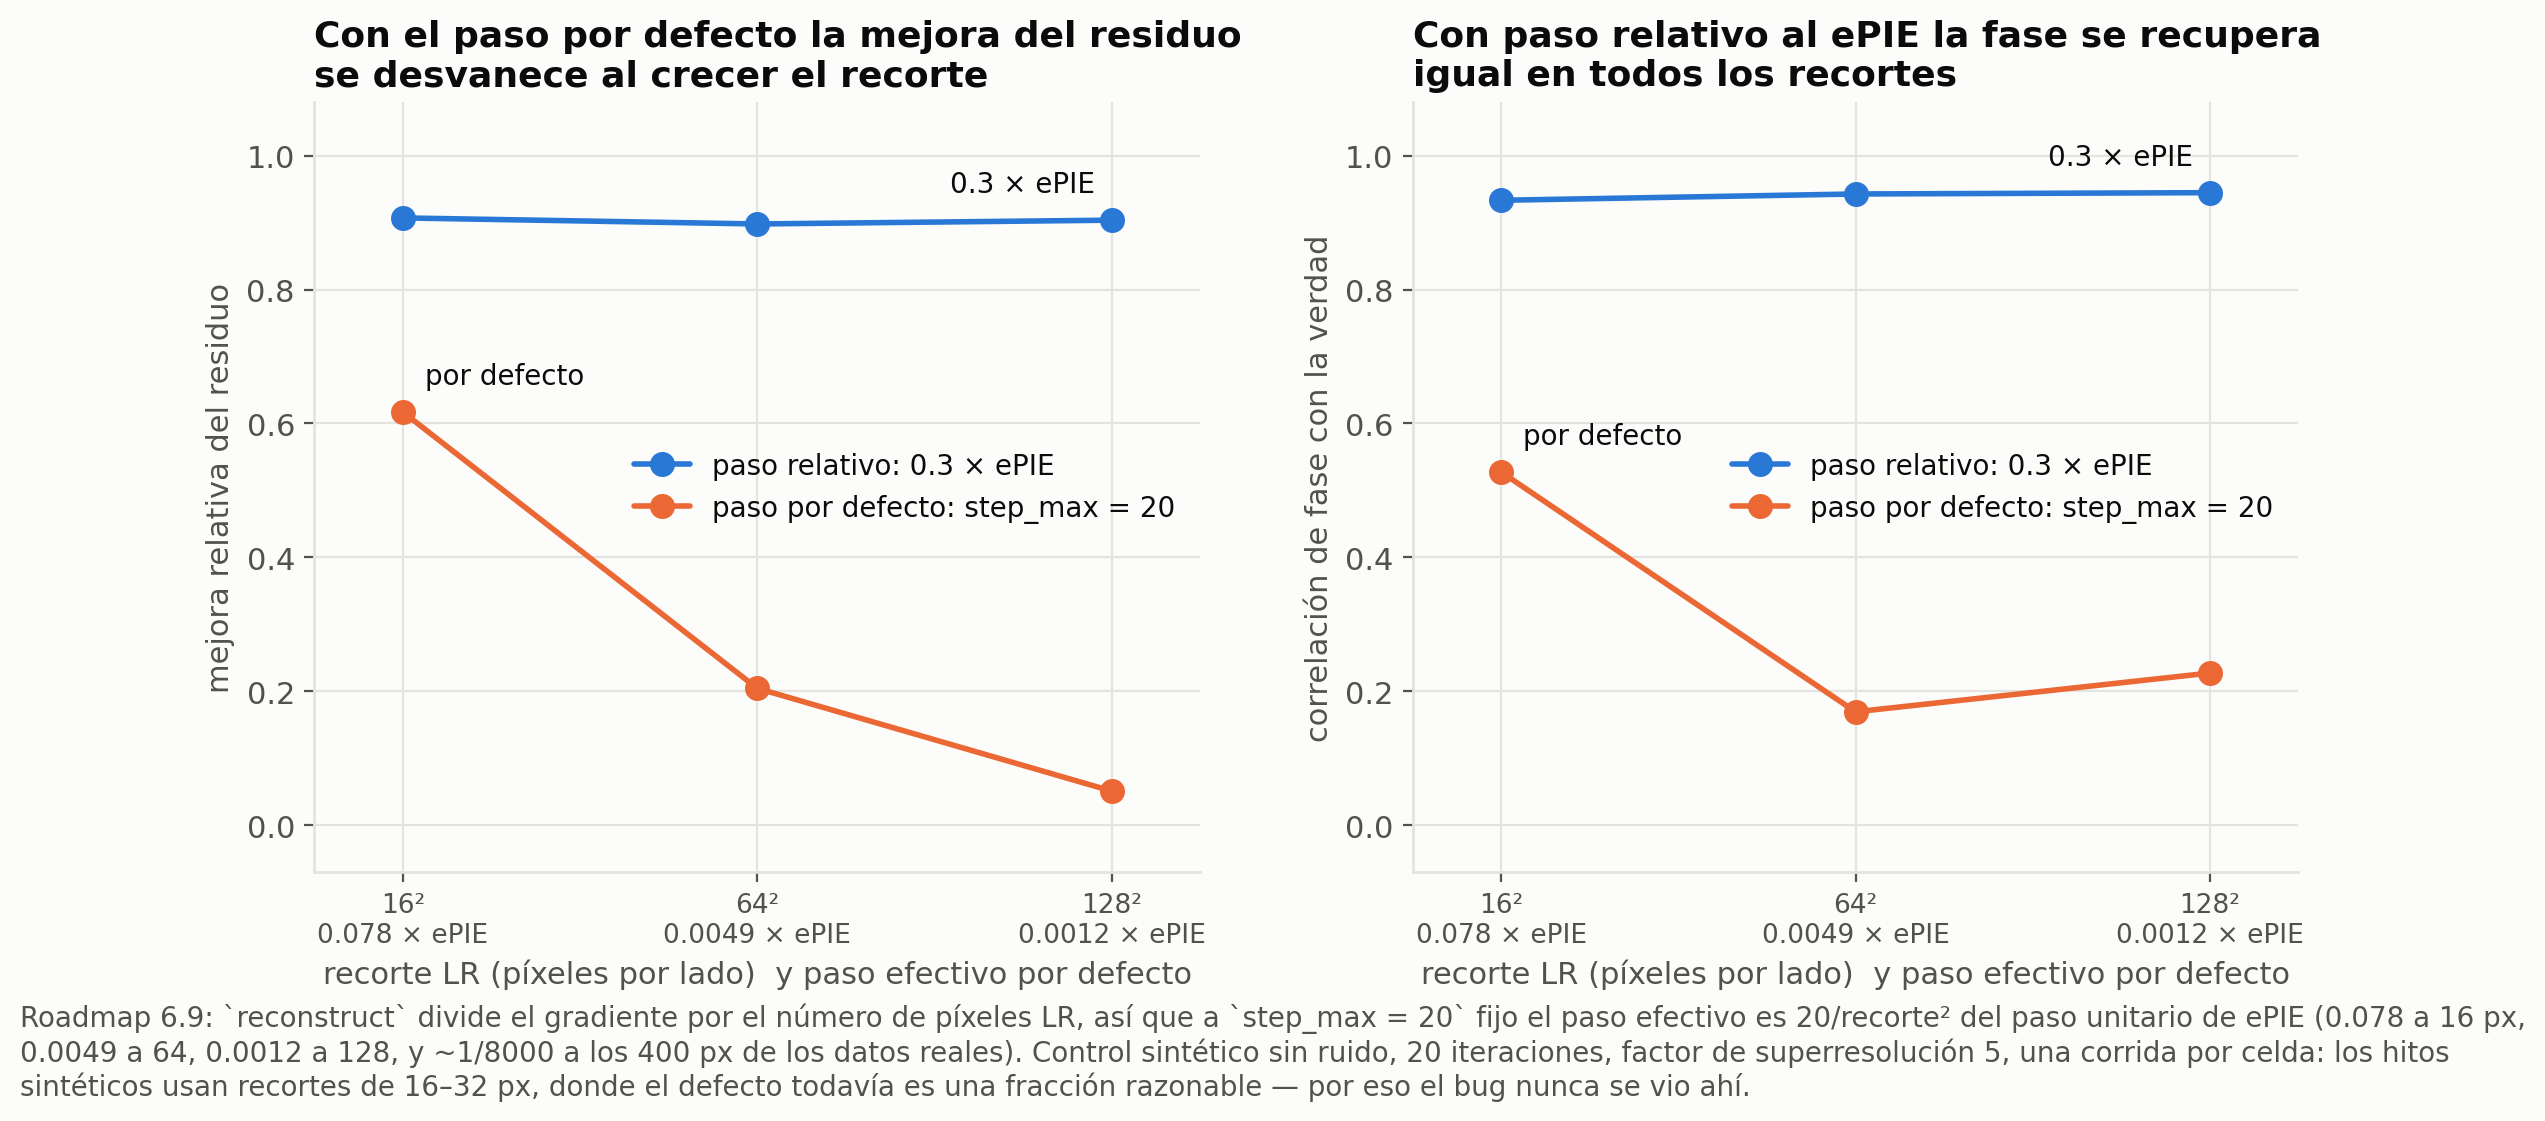
reconstructdivide el gradiente espectral por el número de píxeles LR y usastep_max = 20fijo: el paso efectivo escala como 20/recorte² del de ePIE — 0.078 a recorte 16, 0.0012 a 128, ~1/8000 a los 400 px de los datos reales.- Cómo se encontró: con un control sintético del mismo solver a distintos recortes. Con el paso por defecto la calidad se degrada con el recorte (0.53 / 0.17 / 0.23 a 16/64/128); con paso relativo a ePIE (0.3) es independiente del recorte: 0.93 / 0.94 / 0.95.
- Qué se cae: las corridas reales previas y las columnas WF a recorte ≥ 32. Qué queda en pie: todo lo sintético a recortes 16–32, donde el paso por defecto todavía era razonable, y todo lo de GD-amplitud.
Estado real
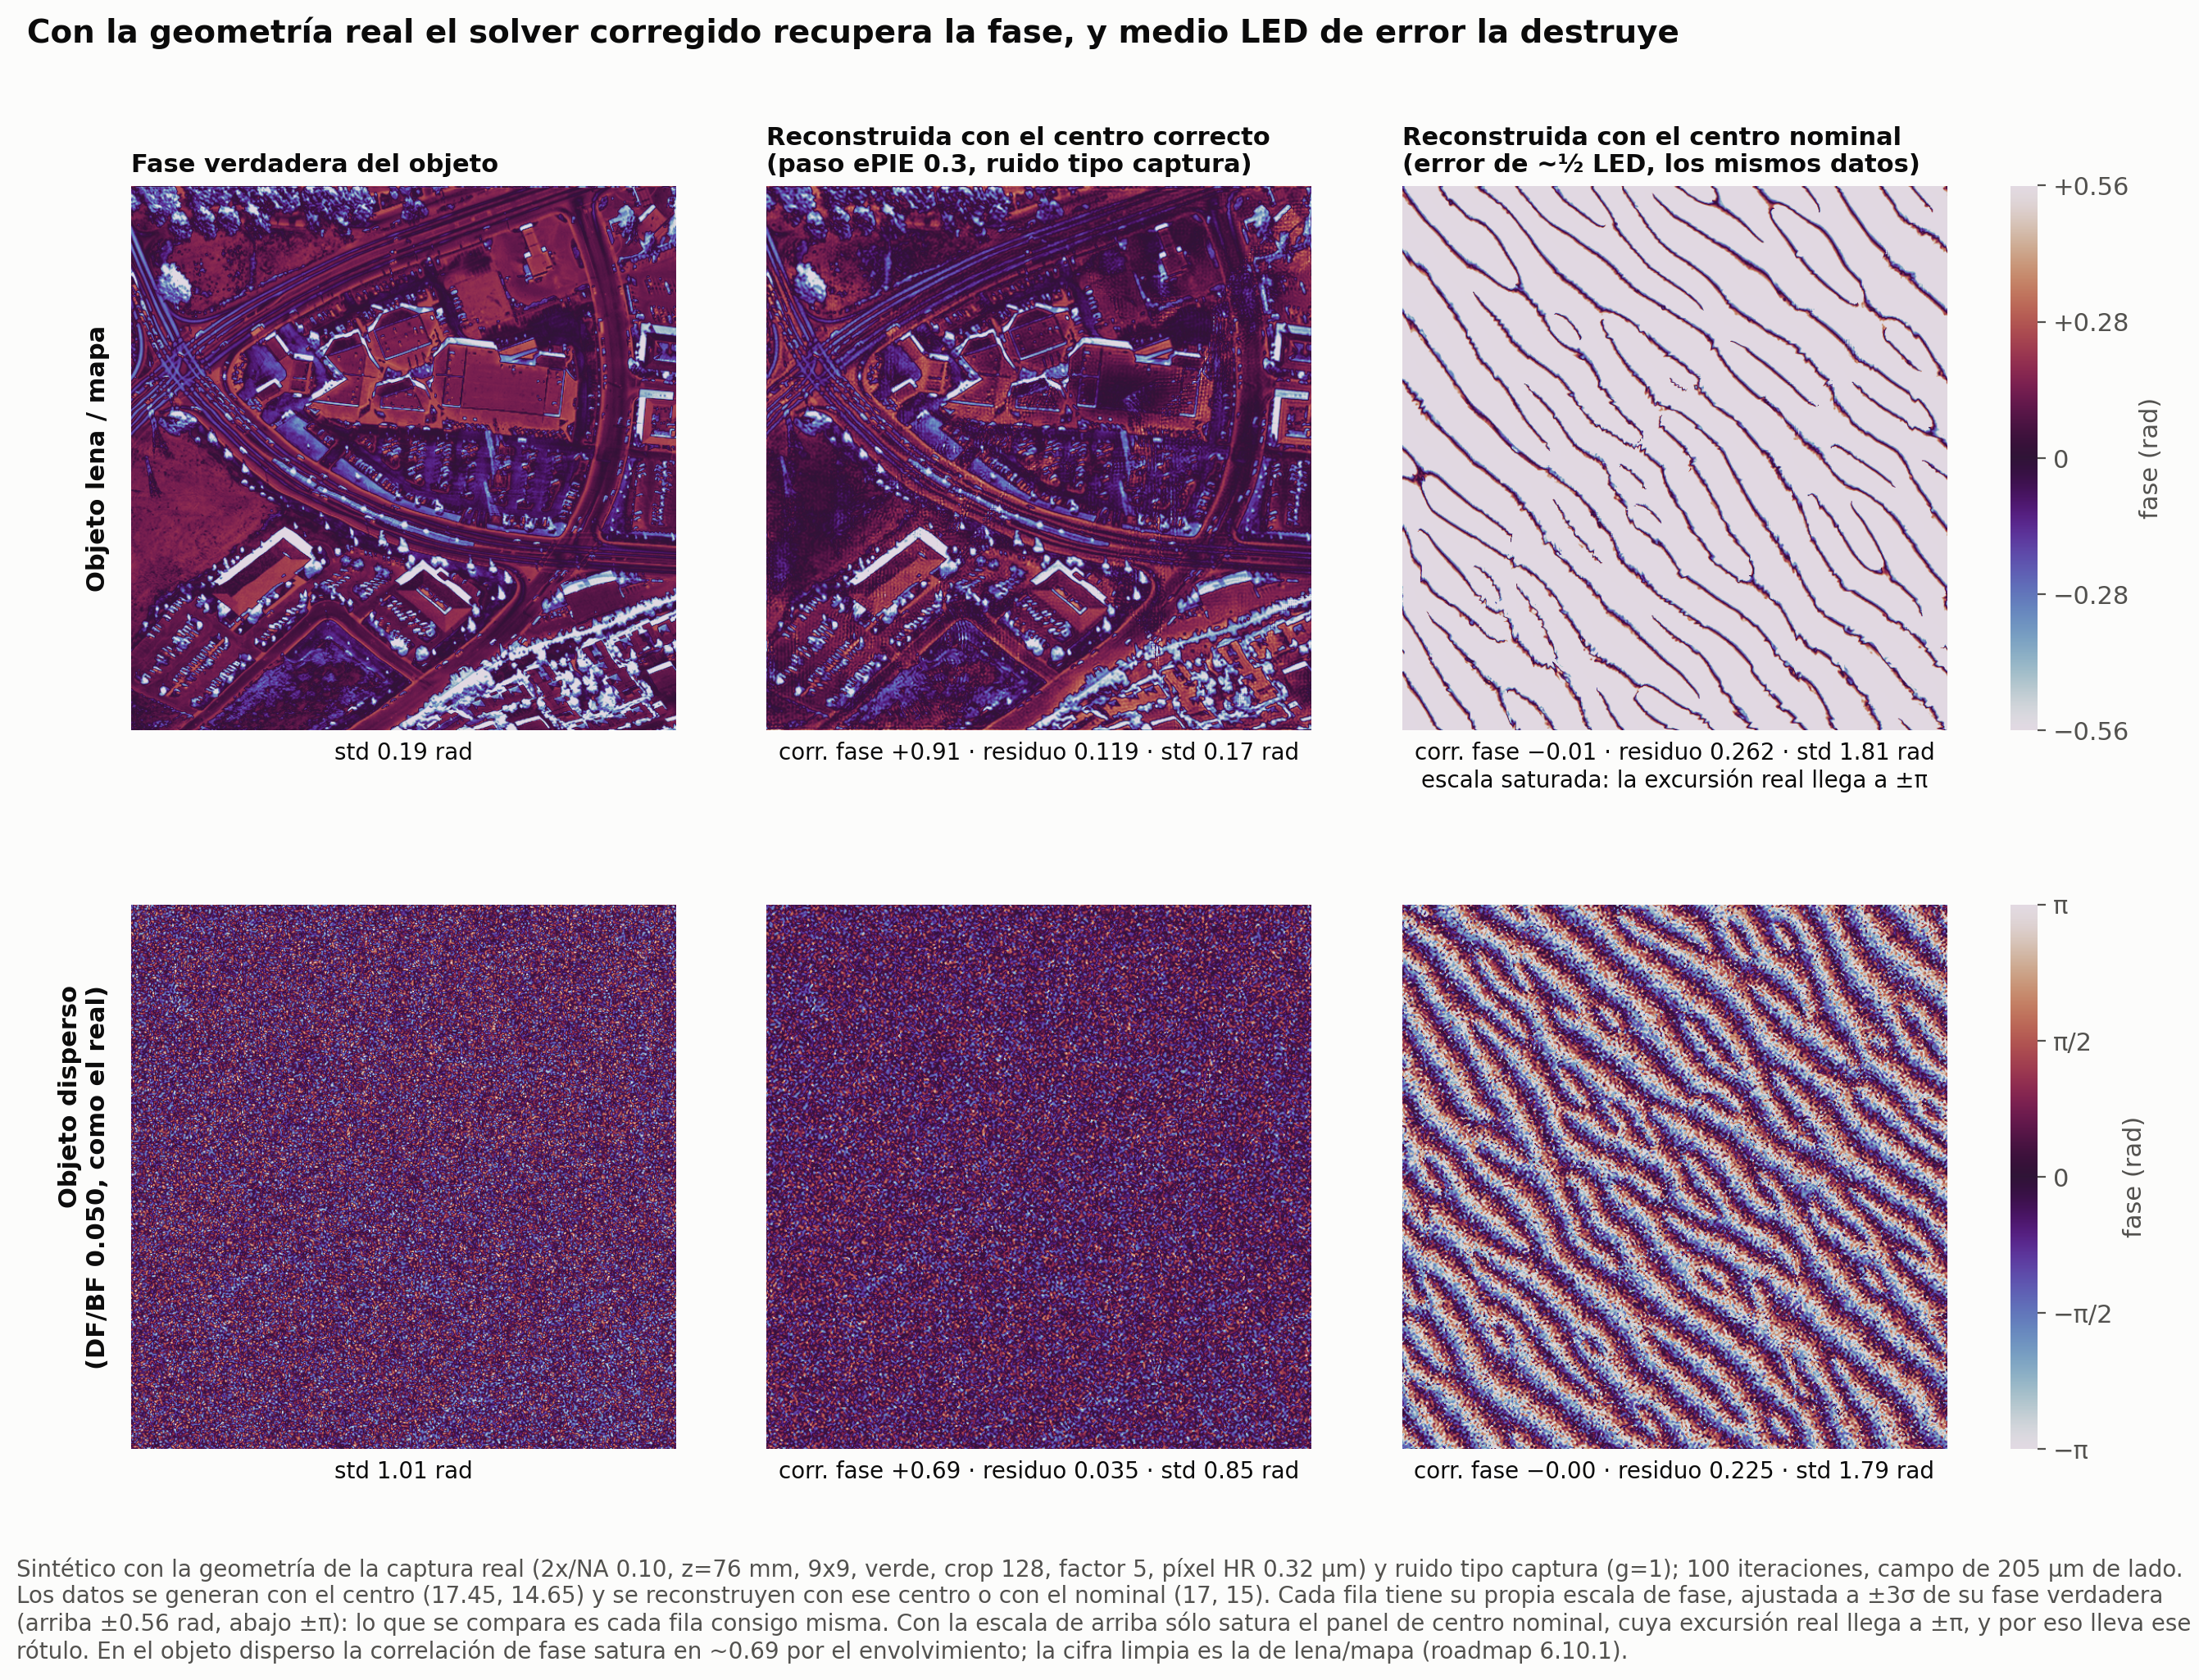
Con todo corregido, en sintético con la geometría real, el solver sí funciona
- Sintético con la geometría de la captura real (2x/NA 0.10, z = 76 mm, 9×9, verde, píxel HR 0.32 µm) y ruido tipo captura, paso ePIE 0.3.
- Llega al piso de ruido — el residuo que queda cuando el único error restante es el ruido de la cámara — en ~50 iteraciones: residuo 0.035 y correlación de fase 0.93.
- Control: generar con el centro estimado (17.45, 14.65) y reconstruir con el nominal (17, 15) — medio LED — lleva el residuo a 0.22 y la fase a ruido (−0.003, std 1.80 rad).
- En sintético los datos sí discriminan geometría, y la firma de un error de geometría es la que vemos en los datos reales.
Estado real
En la muestra real, el solver descongelado da fase tipo ruido
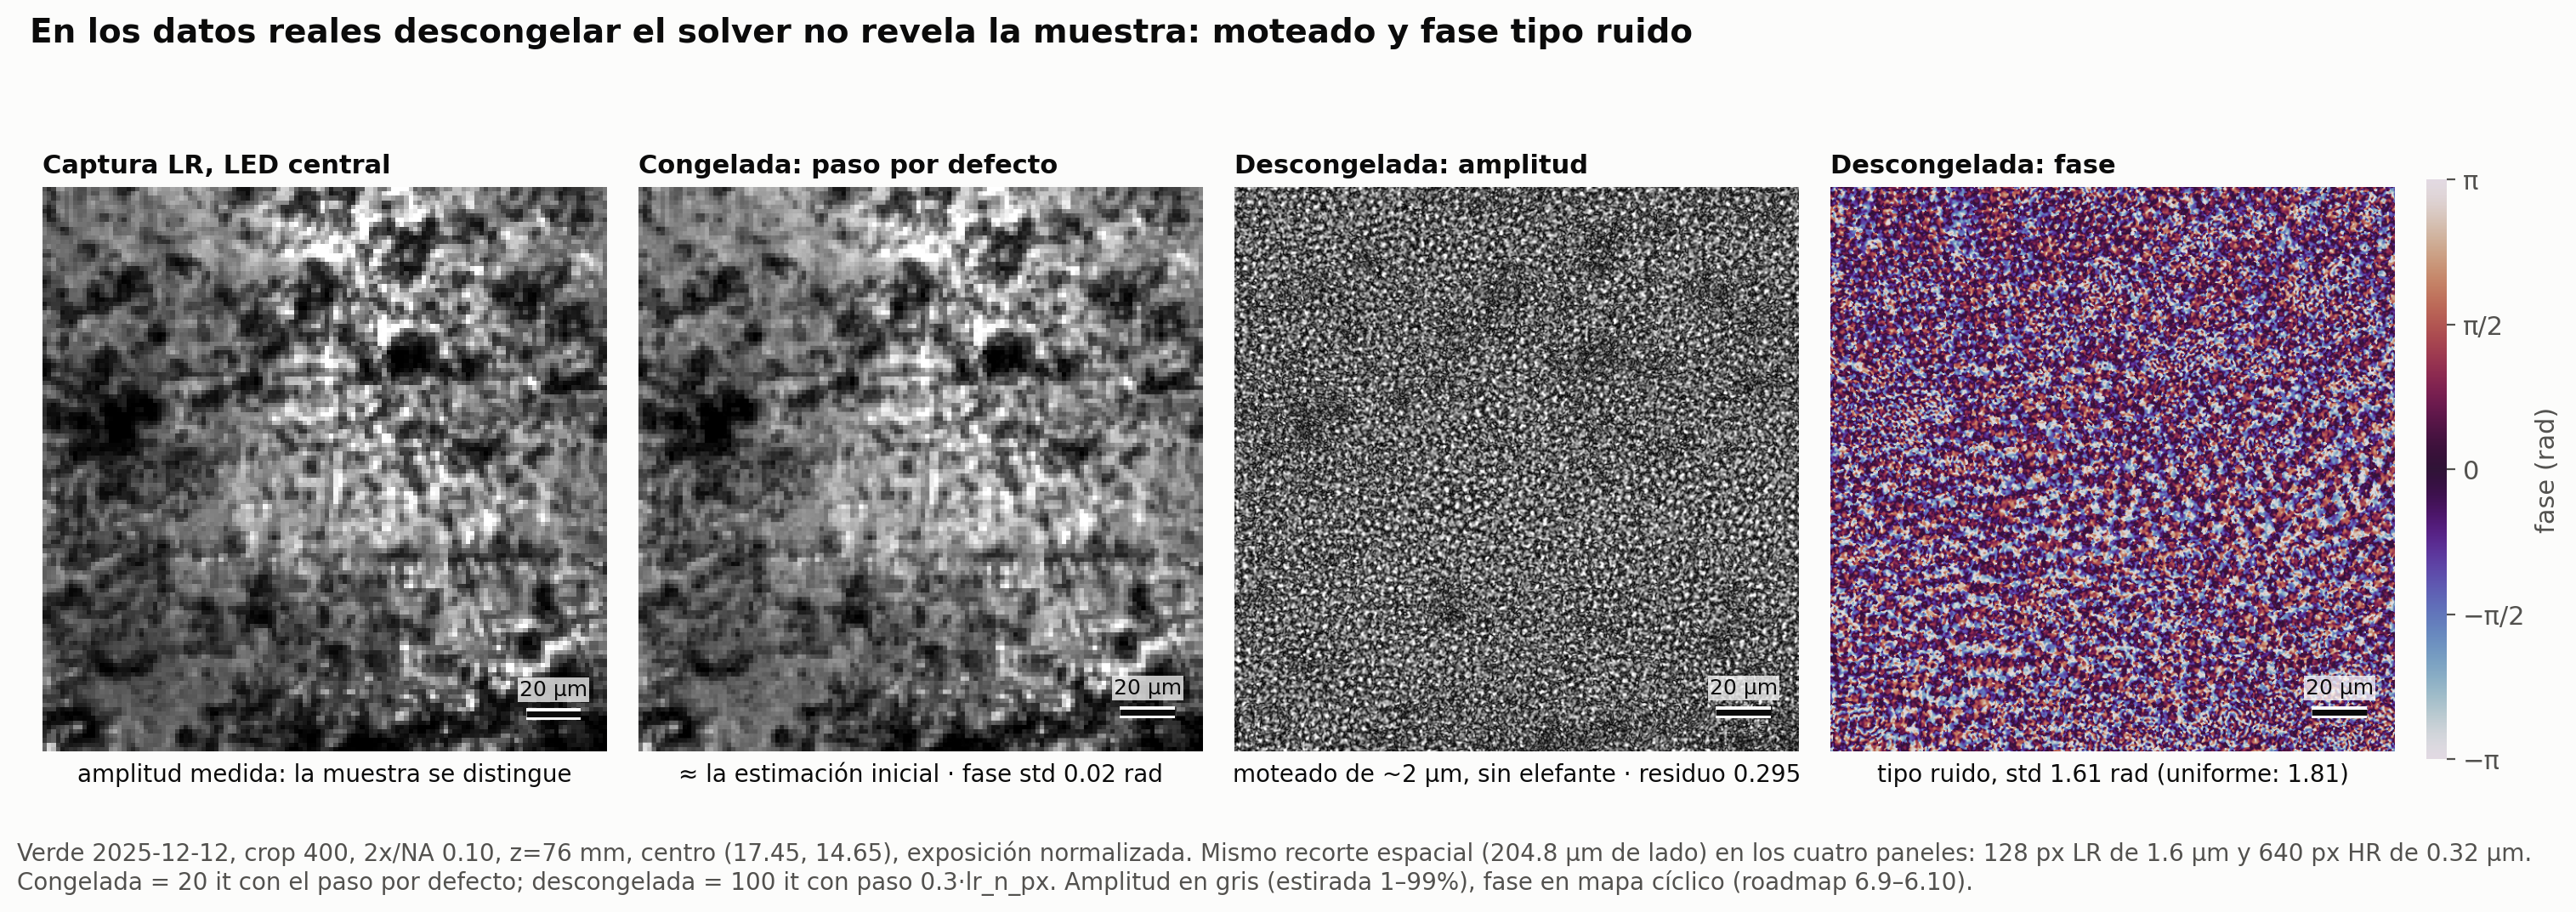
- Congelada: fase con std 0.0075 rad. Descongelada: ~1.6 rad — una fase uniforme aleatoria tiene 1.81 rad. Es ruido, no una reconstrucción.
- Los LEDs de campo oscuro pasan a ajustar (0.97 → 0.28), así que el solver resuelve algo; pero la amplitud sale como speckle (granulado de interferencia) de ~2 µm, y sólo el 23% de su energía cae dentro de NA 0.10.
- Imágenes de la muestra sí hay: el primer panel es la captura LR y el objeto se ve. Lo que no está demostrado es el valor agregado de FPM.
Estado real
El piso de residuo ~0.29 no es ruido, ni paso, ni pupila, ni brillo por LED
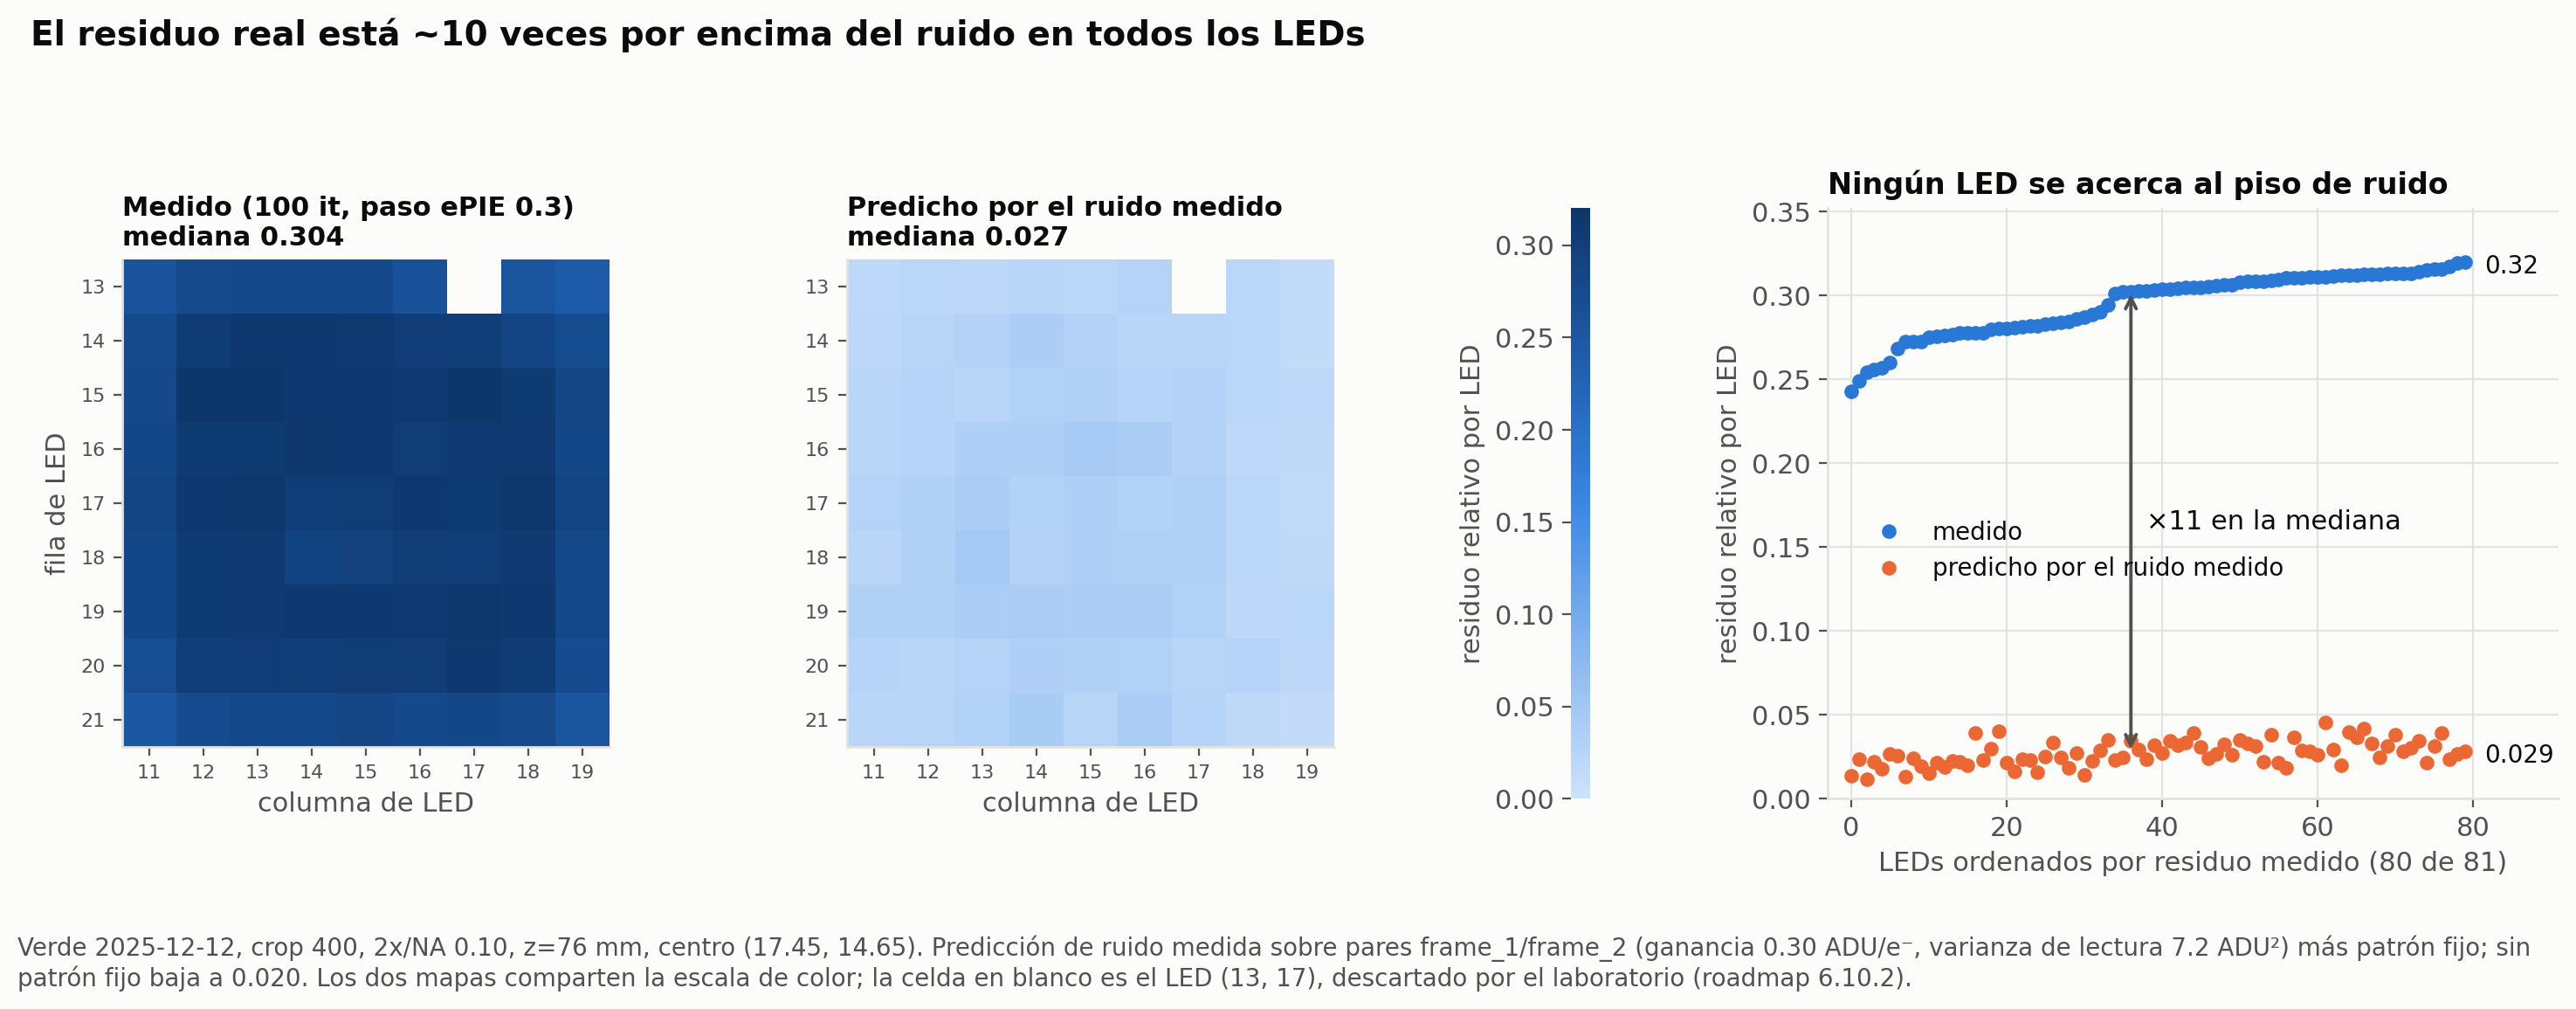
Residuo = media sobre LEDs de ‖estimado − medido‖ / ‖medido‖ en amplitud. Medido: 0.295.
| Candidato | Qué se midió | Veredicto |
|---|---|---|
| Ruido de la cámara | ganancia 0.30 ADU/e⁻, lectura 7.2 ADU², 12 bits → predice 0.02–0.03 | descartado (~11×) |
| Paso del solver | ePIE 0.3 / 0.1 / 0.03 → 0.295 / 0.311 / 0.335 | descartado |
| Campo oscuro | sólo los 9 LEDs internos → 0.267 | descartado |
| Brillo por LED | escala medida/modelo 0.83–0.94, corregida → 0.3098 → 0.3086 | descartado |
| Pupila | EPRY, 30 it → RMS interno −2% | descartado |
- Queda un desajuste modelo–muestra no identificado: muestra gruesa o con dispersión múltiple, un error de geometría fuera de lo probado, o el redondeo de k al bin de FFT a recorte 400.
Estado real
Los datos reales no distinguen la geometría, y la reconstrucción no generaliza
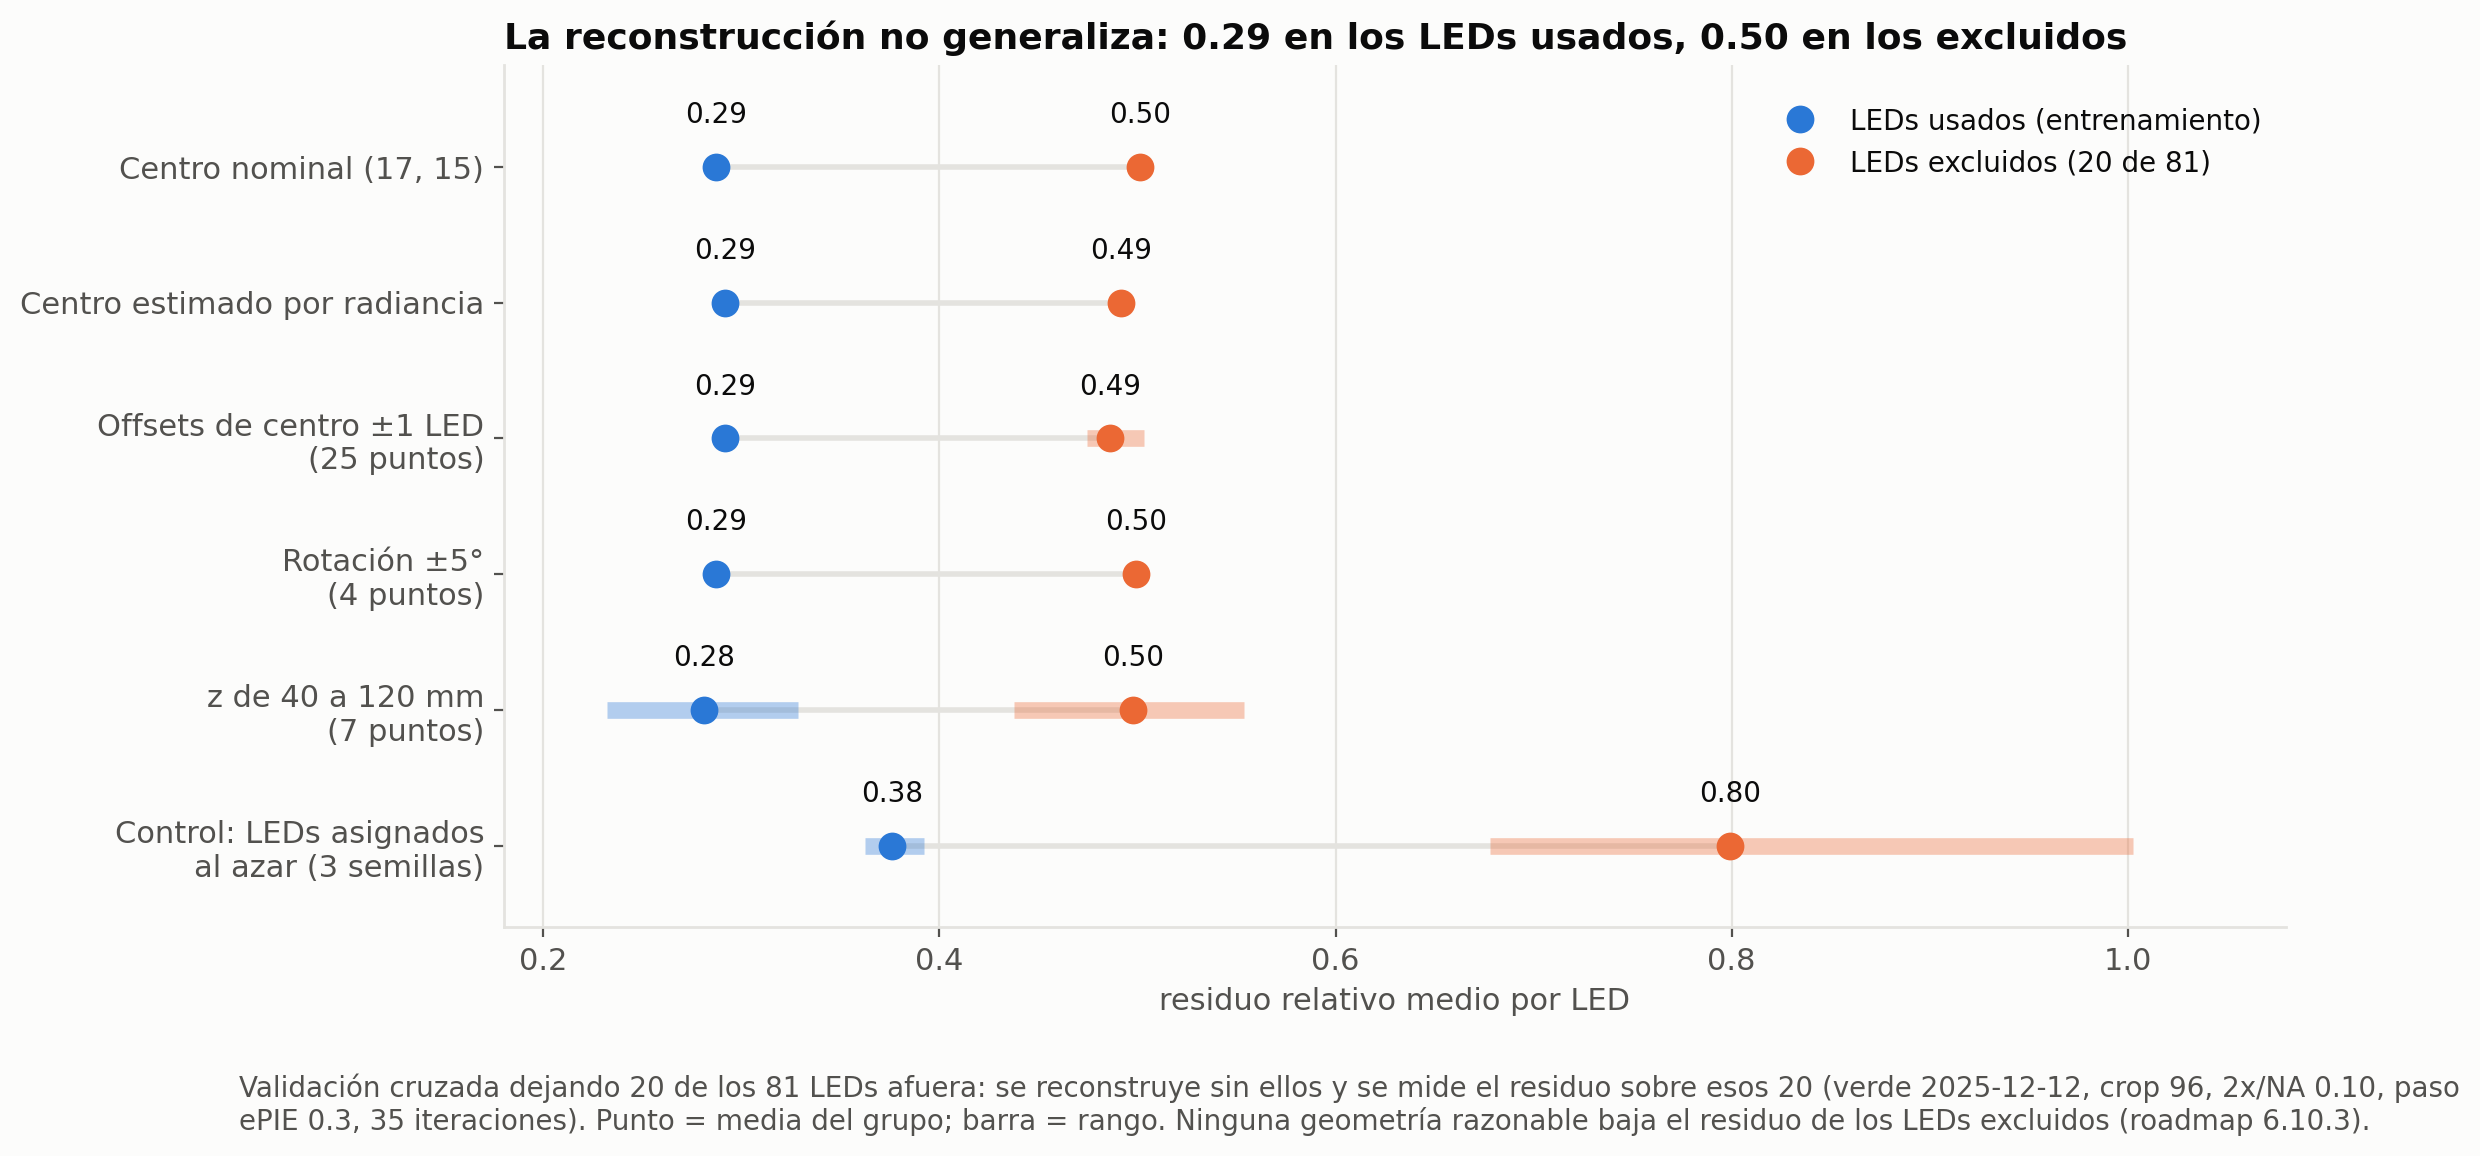
- Barrido ancho de geometría (169 offsets de centro, rotación ±5°, z de 40 a 120 mm) puntuado por validación cruzada: se reconstruye sin 20 de los 81 LEDs y se mide el residuo justo sobre esos 20 — separa "ajusta los datos" de "reconstruye el objeto".
- Dentro de ±1.5 LED y ±5° el residuo de entrenamiento se mueve ~0.006, sin mínimo (en sintético medio LED lo lleva de 0.035 a 0.22); el control con LEDs al azar sí se separa (0.36–0.39 contra 0.68–1.00).
- Sobreajuste fuerte: 0.29 en entrenamiento contra 0.50 en los LEDs excluidos. Algo que no es geometría domina el residuo real y tapa la sensibilidad a la geometría.
Respaldo · "¿cómo saben que el objetivo estaba mal?"
Aumento efectivo y NA·px medidos contra cada hipótesis
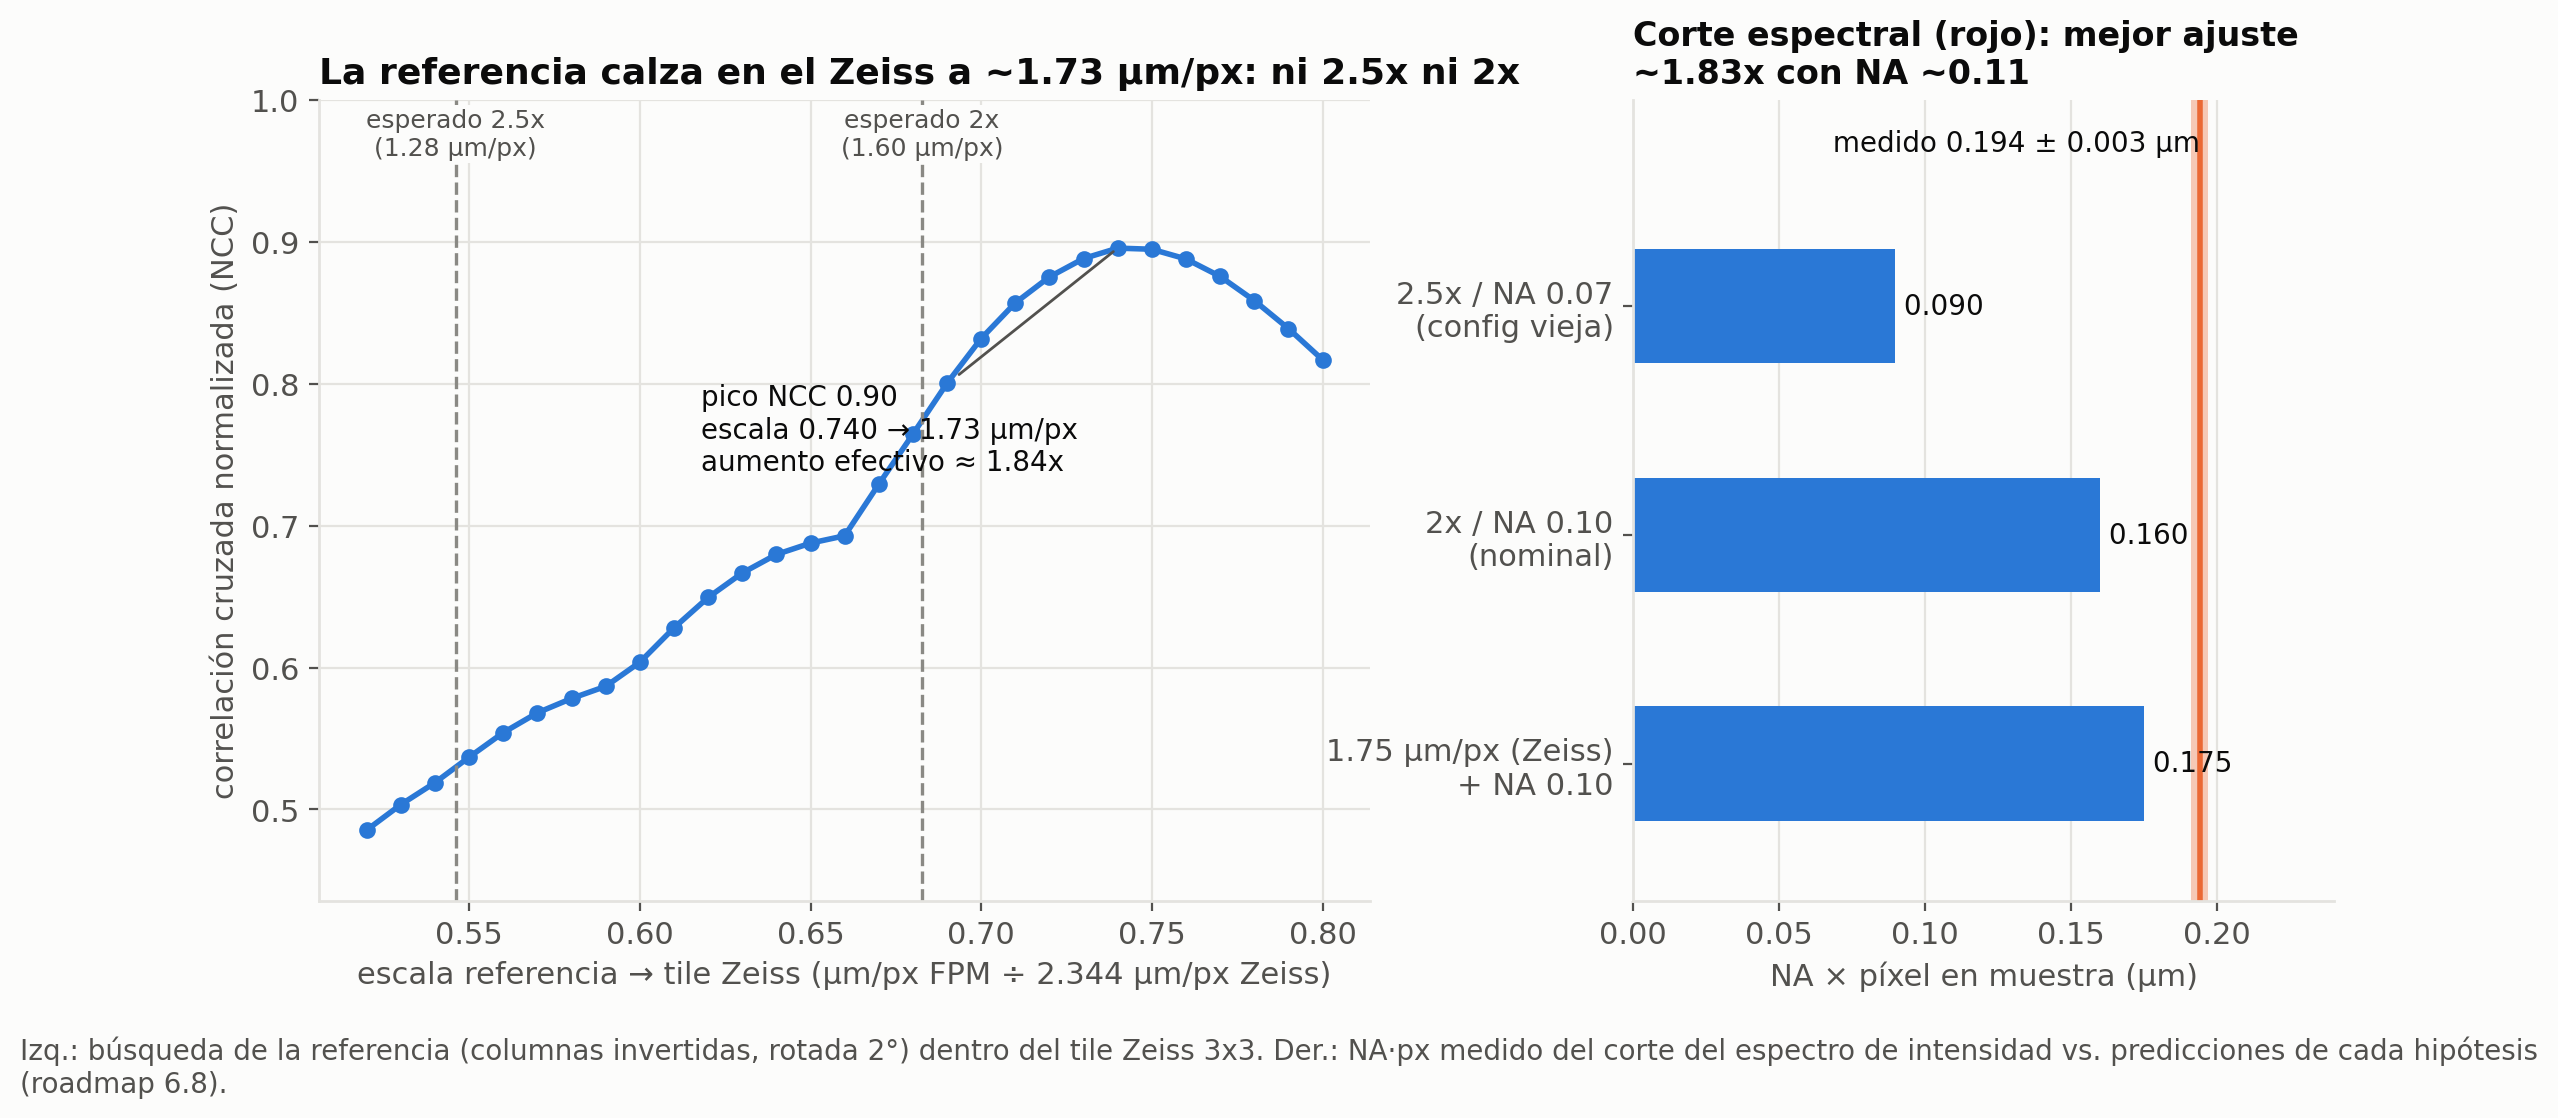
- Dónde cae la referencia dentro del tile Zeiss, y el NA·px medido contra cada hipótesis de aumento / NA.
- Corte del espectro de intensidad en rojo: rc = 690 px → NA·px = 0.194 ± 0.003 µm; la lectura más consistente es aumento ~1.83x con NA ~0.11.
Respaldo · "¿probaron mover la geometría?"
El paisaje de geometría es plano en todo el rango razonable
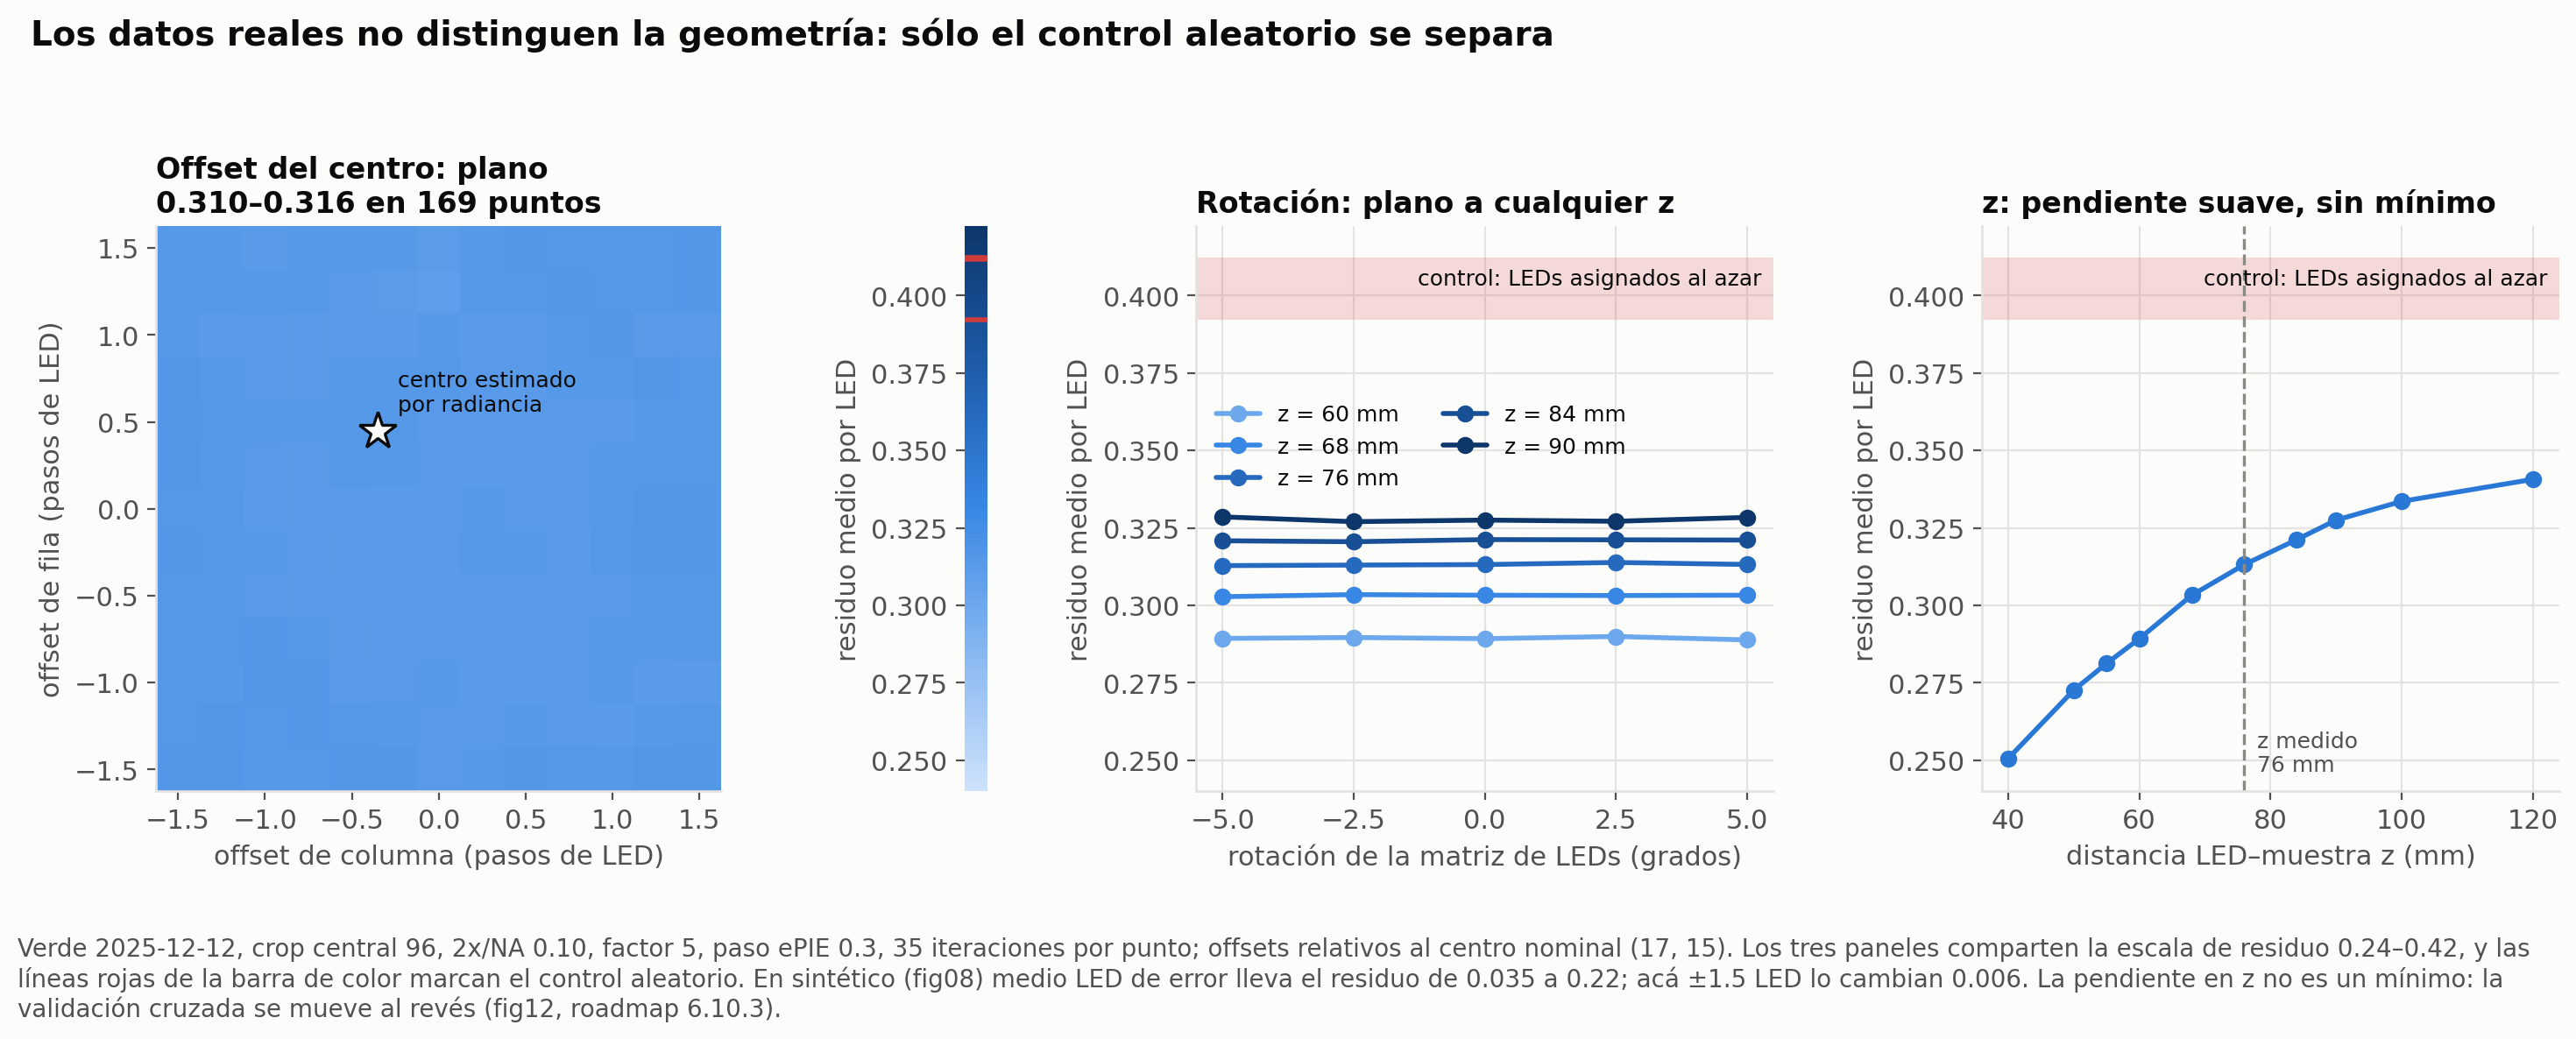
- Residuo contra offset de centro, rotación y z, con el control aleatorio marcado en la barra de color.
- Offset de centro ±1.5 pasos (169 puntos): entrenamiento 0.310–0.316, plano. Rotación ±5°: 0.287–0.288. Centro nominal / estimado: 0.287 / 0.292.